N.E.K.O × VRChat 架构解析:一个 AI 伙伴是怎么真正「进入」VRChat 的
最后更新时间:
文章总字数:
预计阅读时间:
页面浏览: 加载中...
分析快照:2026-09-09 · 端口、频率与优先级均以该日期的公开源码为准,后续版本请以仓库当前代码为准。
本文不是图鉴,也不是接口清单,而是一篇从“它到底在解决什么问题”出发的技术拆解。你可以先按小白版一路读懂,再按每节的“专业版”展开到底层协议、频率、端口、调度与反馈闭环。
配套资源目录沿用现有 Wiki:
diagrams/svg/、diagrams/png/、diagrams/mmd/、terminal/svg/、terminal/png/、terminal/txt/。文中所有图都用这些现有 slug,不要求重新命名。
0. 先回答最核心的问题:这个插件到底做了什么?
如果只看视频,很容易把它理解成:
“给 LLM 接了 VRChat,然后模型自己操控角色。”
实际工程结构复杂得多。真正发生的是:N.E.K.O 负责“人格、记忆、语言和意图”,VRChat 插件负责把这些低频意图转换成高频、稳定、可执行的身体控制。
换句话说,LLM 不会每 8.3ms 计算一次右手坐标,也不会每一帧都决定“下一步往前 1cm”。它只需要作出类似:
- “向那个人打招呼”;
- “走到他旁边”;
- “伸手去拿”;
- “转头看看右边”;
这样的语义级决策。
真正的身体运动、插值、动作冲突处理、输入释放、导航修正,都交给本地 deterministic controller 完成。
技术资源:SVG · PNG · Mermaid 源码
小白版:把它想成“脑子 + 小脑 + 神经 + 眼睛”
最容易理解的比喻是人类身体:
- N.E.K.O / LLM 像“大脑”:知道你是谁、记得刚才聊了什么、决定“我要挥手”;
- Behavior FSM + BodyScheduler 像“小脑”:把“挥手”变成平滑动作,并避免你一边鞠躬一边把手瞬移到头顶;
- AnyaDance + SteamVR 像“运动神经”:把身体姿态真正送进 VRChat;
- VRChat OSC 像“反馈神经”:告诉系统角色是否真的在动、Avatar 参数是什么;
- DXcam / OpenVINO / VLM 像“眼睛”:看 VRChat 桌面画面,找玩家、目标和障碍迹象;
- World State 像“短期空间认知”:把“屏幕右边那个框”变成稳定的
entity_7,让后续导航还能继续追踪它。
这套架构最大的优点是稳定。LLM 偶尔想慢一点,不会让身体停摆;视觉模型偶尔慢一帧,也不会卡死 120Hz 的身体线程。
代价也很明显:系统变成了多层架构,调试难度更高,而且“看见世界”和“知道自己真的做到了”需要额外的反馈机制,不能只看 LLM 自己怎么说。
专业版:总览图的真实模块、频率和控制边界
这一总览可以拆成四个不同时间尺度:
- 认知层:N.E.K.O 的对话、记忆、Agent Tool 调用,通常是 0.1–1Hz 量级或事件驱动;
- 导航层:
Navigator默认约 10Hz,负责闭环 steering,而不是让 LLM 连续输出摇杆值; - 姿态输入层:N.E.K.O VMC 默认 60Hz,把 VRM 最终姿态发给插件;
- 身体输出层:
BodyScheduler/ AnyaDance 输出默认 120Hz,把六点姿态和 controller overlay 一起送进 OpenVR virtual devices。
这是一种典型的 hierarchical embodied-agent architecture:高层 policy 输出低频目标,本地 controller 把目标变成高频 actuator command;感知和执行再通过 OSC / screen capture 回到 world model。
关键点不是“LLM 控制了 VRChat”,而是 LLM 只拥有受控的语义工具;真正的 actuator authority 在 scheduler / backend。
相关参数:
- N.E.K.O 主 HTTP:默认
127.0.0.1:48911; - VMC:
127.0.0.1:39539,host 默认发送60Hz; - AnyaDance:
127.0.0.1:39570,插件默认120Hz; - Driver telemetry:multicast
239.255.39.71:39571; - VRChat OSC:插件发送
9000,监听9001; - Autonomy:
manual_arm=true,session TTL 默认 30 分钟。
技术收益:控制回路与模型推理解耦、延迟可预测、LLM 不承担实时系统职责、故障可以分层降级。
技术代价:状态同步复杂;需要区分 accepted / sent / driver received / VRChat actually moved;多条 UDP 链路天然没有事务语义;视觉世界状态必须处理 freshness 与 uncertainty。
接下来先不要急着看 AnyDance、OSC 或 World-Native。第一件事应该先搞清楚:N.E.K.O 本体和这个 VRChat 插件到底谁负责什么。
1. N.E.K.O 是“脑”,VRChat 插件是“身体运行时”
技术资源:SVG · PNG · Mermaid 源码
小白版:为什么不能把所有东西都塞进一个 LLM?
N.E.K.O 本体本来就是一个 AI 伙伴平台:它管对话、角色设定、记忆、语音、VRM/Live2D/MMD 显示,以及 Agent 工具。
所以 VRChat 插件不是重新造一个 AI,而是给已有 AI 加上一具“能在 VRChat 里活动的身体”。
举个例子:
- 你说:“去跟右边那个人打招呼。”
- N.E.K.O 负责理解“右边那个人”以及“打招呼”这件事;
- 插件负责把它拆成:观察目标 → 转向 → 接近 → 停下 → 挥手;
- 每个动作是否安全、是否冲突、是否真的执行成功,再由本地 runtime 判断。
如果让 LLM 自己负责每个关节和每个网络包,系统会既慢又脆弱。
专业版:N.E.K.O 的职责边界与插件扩展面
N.E.K.O 是主应用层,提供 Core / Assist model、memory、avatar runtime 与 plugin/tool system。VRChat 插件通过插件系统把模型可调用工具暴露给 Agent,同时把高频 runtime 放在独立 backend 中。
这里的重要工程边界是:模型只调用工具,不直接访问 driver socket 或 SteamVR device state。
这意味着可以对工具做 schema validation、admission control、permission gate 和结果语义规范化。比如 body_express(intent="greet") 是一个稳定、高层接口;其内部未来可以换 VMD、程序化 gesture 或其他动作实现,而不需要改变 LLM 的推理方式。
N.E.K.O 当前默认主服务器端口是 48911,官方文档也强调这是 local integration surface,不应该暴露到不可信网络。
为什么还要“插件进程隔离”?
展开:插件进程隔离解释为什么抓屏、视觉、120Hz UDP 不直接塞进 N.E.K.O…
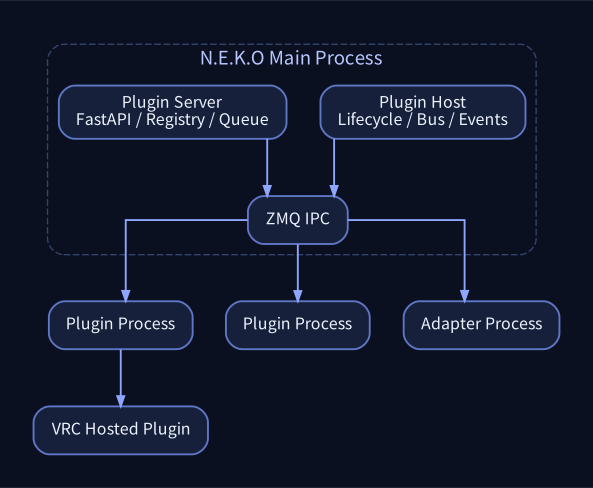
技术资源:SVG · PNG · Mermaid 源码
小白版:别让“身体出问题”把整个 AI 一起拖死
可以把 N.E.K.O 想成一个大商场,插件是里面不同店铺。VRChat 插件又很特殊:它要不停抓屏、跑视觉、发 120Hz UDP、听 OSC、做导航。
如果这些东西全塞进主程序,一旦某个 driver 卡住、视觉库崩掉,可能直接把整个 N.E.K.O 拖慢。
所以它把重活继续拆到本地 backend process。
专业版:两级隔离的意义
现有架构表现为:
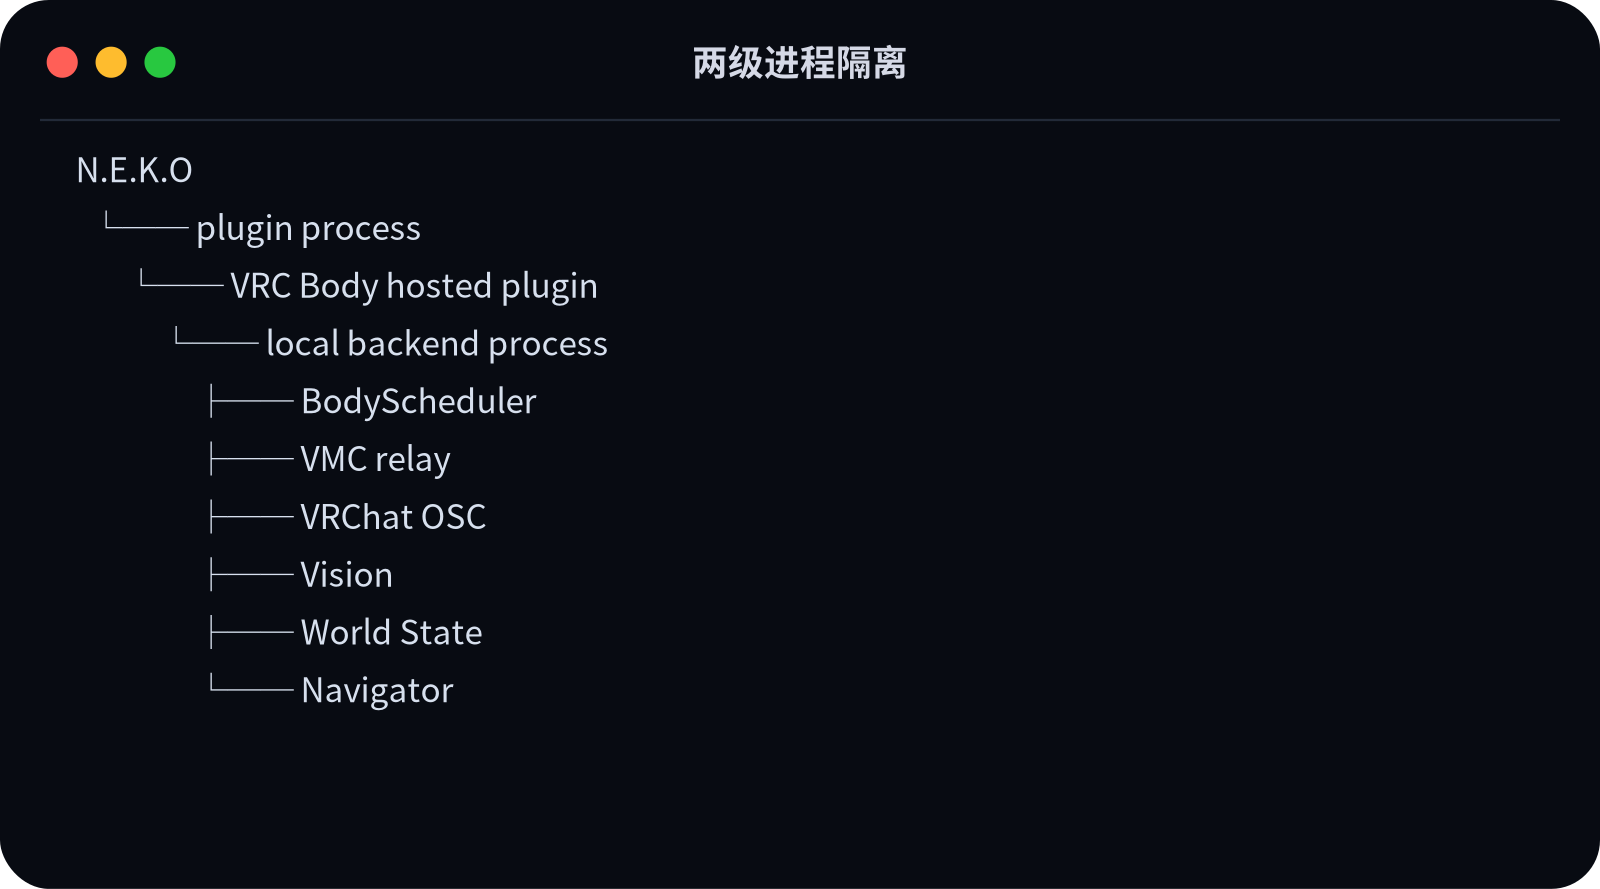
N.E.K.O main → plugin process / hosted plugin → local backend process。
本地 backend 承载 BodyScheduler、VMC relay、VRChat OSC、Vision、World State、Navigator 等长期运行组件。Hosted plugin 更接近 SDK / LLM tool adapter。
这种拆分的技术收益:
- 高频线程和模型/主 UI 隔离;
- 可独立 restart backend;
- 重依赖(OpenVINO、capture stack 等)不污染主 runtime;
- 本地 IPC 可以加 token / loopback 限制。
代价是状态机跨进程,需要处理 backend 不可用、版本不匹配、生命周期 race 和 IPC error mapping。
到这里我们只知道“脑”和“身体”分开了,但还没有解释一个关键问题:N.E.K.O 屏幕里本来已经有一个 VRM 角色,它的动作究竟怎么跨出浏览器,进入 VRChat? 这就是 VMC 出场的原因。
展开:本节技术档案(1 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
展开:两级进程隔离用缩进快速展示两级隔离。
这张终端图想证明什么?
用缩进快速展示两级隔离。
小白版
小白看成“大程序里有插件,插件再叫一个身体后台”;专业上是宿主插件边界和高频 backend 边界分离,利于依赖/故障隔离,但增加 IPC 生命周期。
展开专业版
小白看成“大程序里有插件,插件再叫一个身体后台”;专业上是宿主插件边界和高频 backend 边界分离,利于依赖/故障隔离,但增加 IPC 生命周期。
原始终端内容:
1 | |
2. 第一座桥:VMC 把 N.E.K.O 里的 VRM 动作送出来
技术资源:SVG · PNG · Mermaid 源码
小白版:VMC 就像“把桌宠的动作录成标准动作广播”
N.E.K.O 里的 VRM 已经会动:眨眼、转头、做表情、播放动画。
但这些动作原本只存在 N.E.K.O 自己的 3D 页面里。VRChat 插件想复用它,首先要把“现在头在哪里、手在哪里、表情是什么”发到外面。
VMC 可以理解成一种标准的“动作广播语言”。N.E.K.O 把 VRM 当前最终姿态采样出来,然后通过 WebSocket 交给后端,再由后端用 OSC/UDP 发给插件。
这一步的好处是:VRChat 插件不需要重新写一套“猫娘待机动作”;它可以直接继承 N.E.K.O 里本来就有的自然动作。
缺点是:这仍然只是“骨骼动作数据”,并不是 VRChat 里的真实玩家身体。后面还需要转换。
专业版:N.E.K.O VMC PR #2463 的数据面与控制面
2026-07-25 合入的 N.E.K.O PR #2463 增加了 VMC Protocol 输出:
- REST 控制面:
/api/vmc; - 独立 WebSocket 高频数据面;
main_logic/vmc_sender.py负责 VMC OSC/UDP;- 发送频率支持
1–120Hz; - 发送 Humanoid bones、expressions、T-Pose;
- 单 publisher lease;
- CSRF / Origin 校验;
- 帧队列与 release ACK;
- disable / source release 时进行 expression reset,并发送
/VMC/Ext/OK 0。
非常关键的一点:采样发生在 VRM 完成 animation、gaze、spring bone、expression 更新之后。也就是说发送的是最终渲染姿态,不是某个上游动画 clip 的原始值。
这保证 VMC 更接近“用户当前看到的角色动作”。
VMC 的实际时序是什么?
展开时序图:启用、发布、释放一帧 VMC 的完整过程
技术资源:SVG · PNG · Mermaid 源码
小白理解:先告诉 N.E.K.O “往哪里发”,再建立一条专门的动作数据通道;角色每次更新后发一帧;退出时要明确清空状态,而不是突然断线。
专业理解:REST 负责配置 sender,WebSocket 负责 claim publisher lease 和高频 frame delivery,后端 sender 做 UDP 限频与终止状态。把聊天 WebSocket 和高频姿态数据分开,可以减少主对话链的抖动和耦合。
插件甚至会主动帮你把 VMC 打开
展开:插件启动时如何配置 N.E.K.O VMC
技术资源:SVG · PNG · Mermaid 源码
小白理解:插件启动后会检查“动作广播有没有开、是不是发到正确端口”,必要时自己配置,并请求一次 T-Pose 做初始校准。
专业参数:
- Host API:
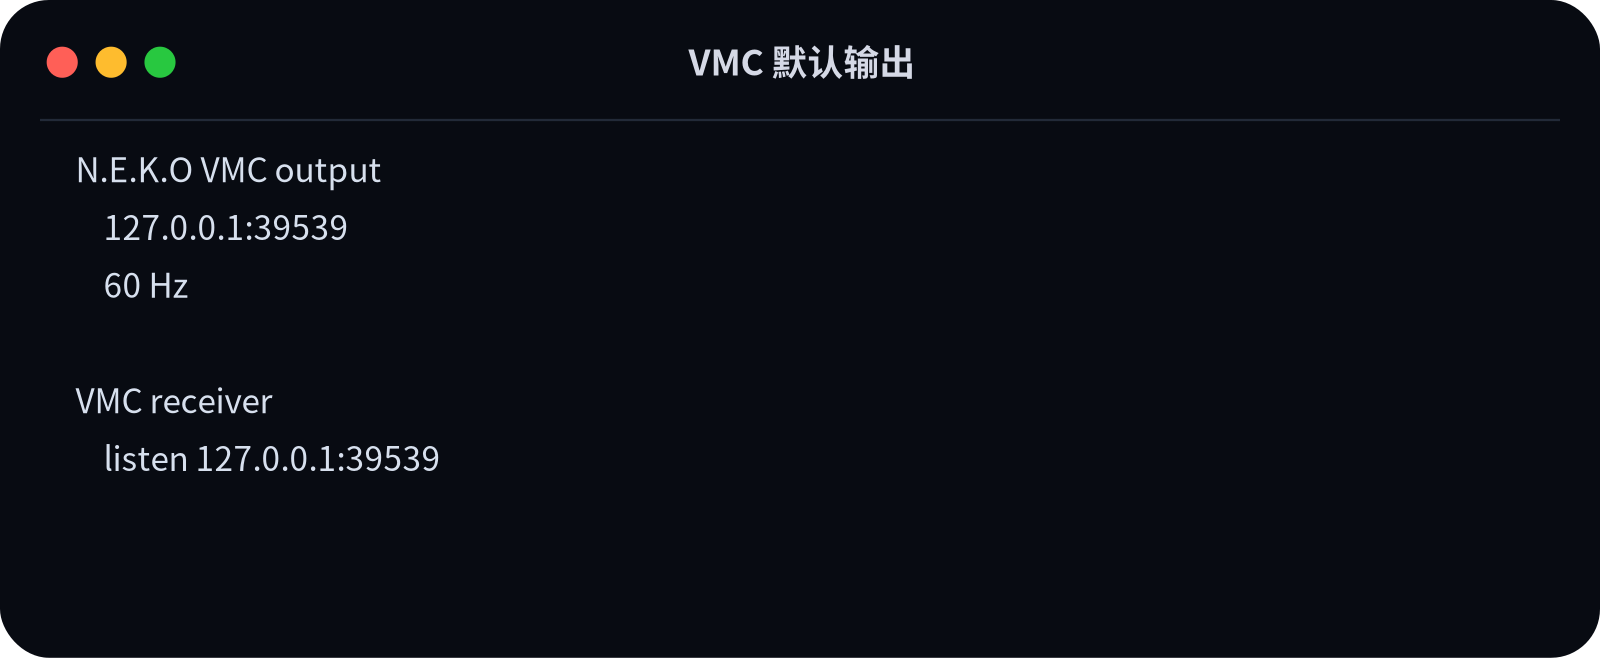
http://127.0.0.1:48911; - VMC receiver:
127.0.0.1:39539; host_send_rate_hz = 60;stale_after_ms = 500;manage_host_output = true;- 控制接口包括
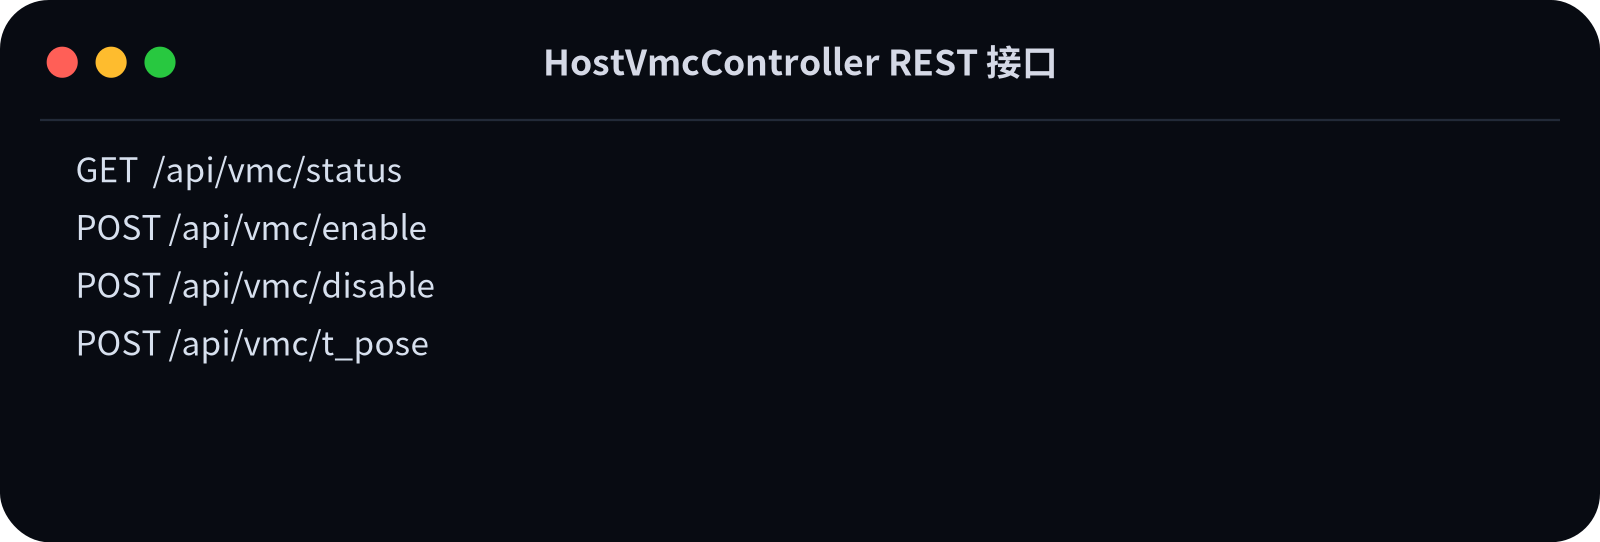
GET /api/vmc/status、POST /api/vmc/enable、disable、t_pose。
现在我们已经把“完整 Humanoid 骨骼”送到了插件。但 VRChat 并不会直接接收“另一个 VRM 模型的骨骼”。下一步要解决的是:怎样把一整套人形骨骼变成 SteamVR 能理解的追踪设备。
展开:本节技术档案(2 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
展开:HostVmcController REST 接口列出插件管理 N.E.K.O VMC 的四个控制接口。
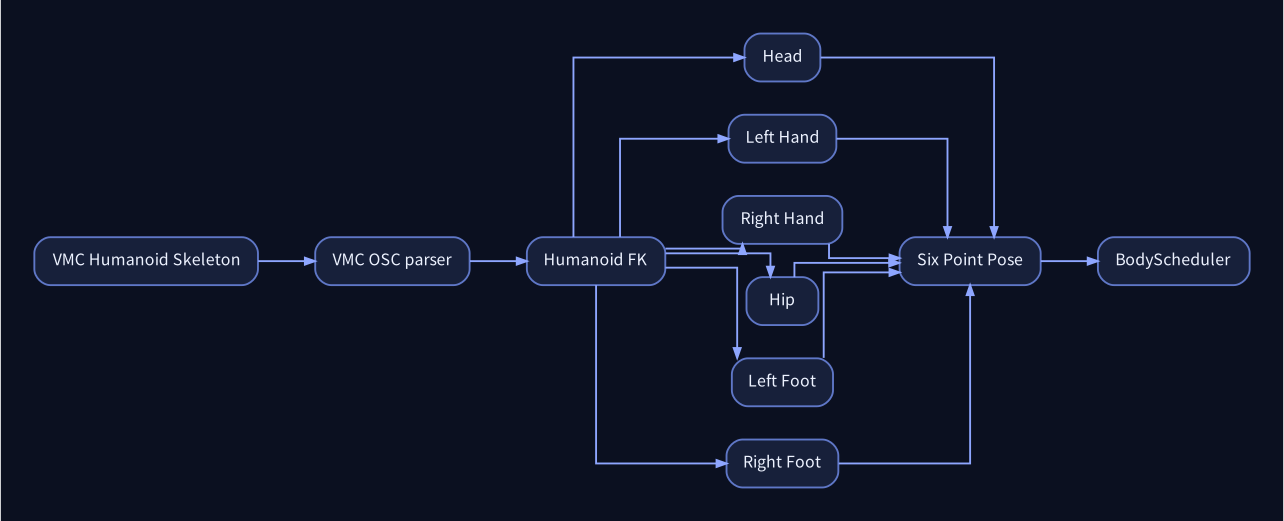
3. 为什么要把 Humanoid 骨骼压成“六点追踪”?
技术资源:SVG · PNG · Mermaid 源码
小白版:不是把猫娘模型塞进 VRChat,而是“假装有六个 VR 追踪器”
这是最容易误解的一步。
系统不是把 N.E.K.O 的 VRM 模型直接复制到 VRChat。它做的是:
- 从完整骨骼里算出头、左手、右手、腰、左脚、右脚的位置和旋转;
- 把这六个点伪装成 SteamVR 的 HMD、控制器和 tracker;
- 让 VRChat 自己的 IK 根据这六个追踪点把 Avatar 骨架解出来。
举个例子:你把右手抬起来。N.E.K.O 的 VRM 可能有肩、上臂、前臂、手腕很多骨骼。插件最后只需要告诉 VRChat:“右控制器现在在这里、朝这个方向。”VRChat 自己负责把胳膊弯成合理姿势。
优点:能复用 VRChat 自己成熟的 IK / FBT 系统,不需要远程控制 Avatar 的每根骨头。
缺点:中间有信息损失。原 VRM 的细微肘部、脊柱姿态不一定能完整保留。
专业版:Humanoid FK → six-point pose
VMC relay 接收到 humanoid bone transforms 后,需要先完成 humanoid FK,得到关键端点的 world/local transform,再抽取:
head;left_controller/ left hand;right_controller/ right hand;hip;left_foot;right_foot。
这六点随后成为 AnyaDance protocol 中的 recognized device IDs。它不是 skeletal streaming,而是 tracker-space pose streaming。
因此整个系统把 N.E.K.O avatar rig 与 VRChat avatar rig 解耦:两个模型可以骨骼比例不同,只要 six-point pose 和 calibration 合理,VRChat 会通过自己的 IK 重建目标姿势。
代价是 IK underconstraint:六个 tracker 无法唯一确定所有中间关节,自然姿态依赖 VRChat IK、avatar rig 和 calibration。
4. AnyaDance 是什么?为什么它是“进入 VRChat”的关键执行层?
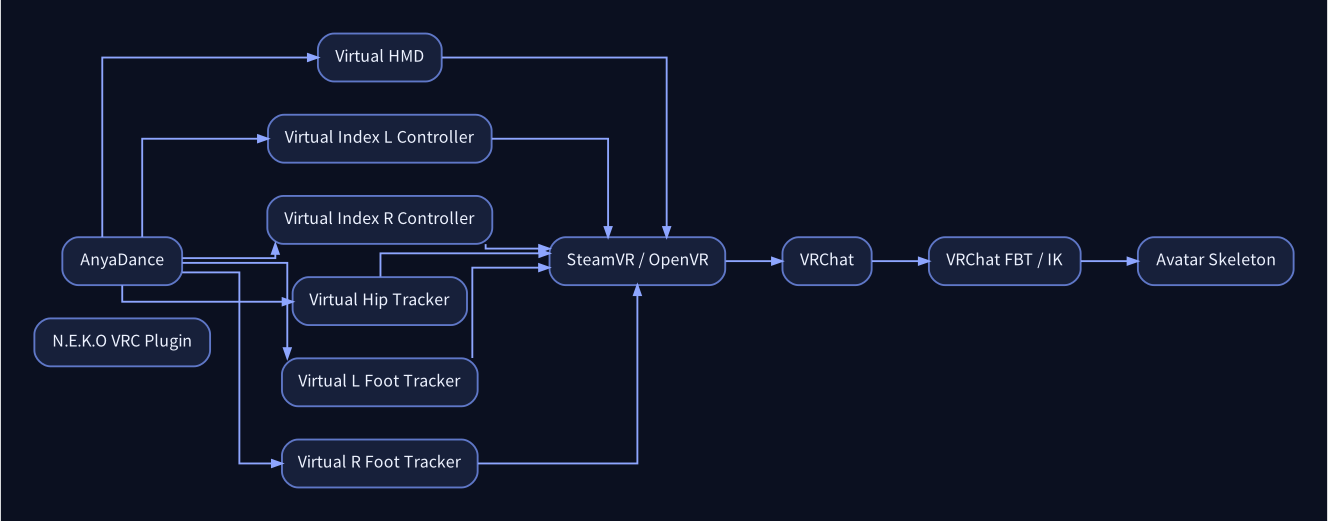
技术资源:SVG · PNG · Mermaid 源码
小白版:AnyaDance 像一个“虚拟 VR 套装”
普通 VRChat 玩家会有真实头显和控制器。AnyaDance 做的事情很像:在软件层创建一套虚拟的设备。
插件不断告诉这套虚拟设备:
- 头在哪里;
- 两只手在哪里;
- 腰在哪里;
- 两只脚在哪里。
SteamVR 看到的是一套合法的 OpenVR 设备,VRChat 再从 SteamVR 读取它们。
所以链路不是:
AI → VRChat avatar bone API
而是:
AI → 虚拟 VR 设备 → SteamVR → VRChat IK
这也解释了为什么插件可以比较自然地驱动 Avatar,而不用依赖一个不存在的“VRChat 全身骨骼写入 API”。
专业版:AnyaDance protocol 与 virtual device model
AnyaDance driver 暴露六个 OpenVR virtual devices:HMD、左右 controller、hip tracker、左右 foot tracker。
默认协议:
- UDP:
127.0.0.1:39570; - UTF-8 JSON;
version = 1;- fire-and-forget datagram;
- packet
< 8192 bytes; - quaternion order XYZW;
- driver 对 pose 和 controller input 做 validation / safety clamp。
插件 plugin.toml 默认 rate_hz = 120,并且 pose 与 controller input overlay 共享同一个完整帧。
注意安全边界:AnyaDance 本身明确提示,虚拟设备 / spoofed tracking 在在线游戏中可能涉及平台条款与 anti-cheat 风险;它还会修改 SteamVR driver 配置。这个风险应在博客中作为“使用边界”保留,不要删除。
看到这里还有一个性能问题:VMC 默认只有 60Hz,但驱动输出是 120Hz;而且 LLM 甚至可能一秒才决定一次动作。那中间大量帧是谁生成的?答案就是
BodyScheduler。
5. 为什么 LLM 不直接控制每一帧?BodyScheduler 才是“真正的小脑”
技术资源:SVG · PNG · Mermaid 源码
小白版:你不会每 8ms 想一次“手再往右 0.2cm”
人类想“挥手”时,也不会意识层面计算每根肌肉。大脑发出意图,小脑和脊髓完成高速控制。
这个插件完全采用相同思路:
- LLM:说“greet”;
- Behavior:决定 greet 对应什么动作、当前能不能插进去;
- Scheduler:用连续轨迹把动作跑完;
- Driver:每秒接收 120 帧。
这样就算模型生成一次响应花了 1 秒,已经开始的动作仍然会正常持续。
优点:实时、平滑、成本低、行为可预测。
缺点:LLM 不再拥有任意自由度;它只能使用程序预先开放的动作技能。想增加能力,需要增加 skill/controller,而不是只改 prompt。
专业版:多频率控制栈
核心频率关系:
- LLM planning:约
0.1–1 Hz,事件驱动; - semantic VLM:按需;
- Navigator:默认
10 Hz; - N.E.K.O VMC:默认
60 Hz; - Body / AnyDance output:默认
120 Hz。
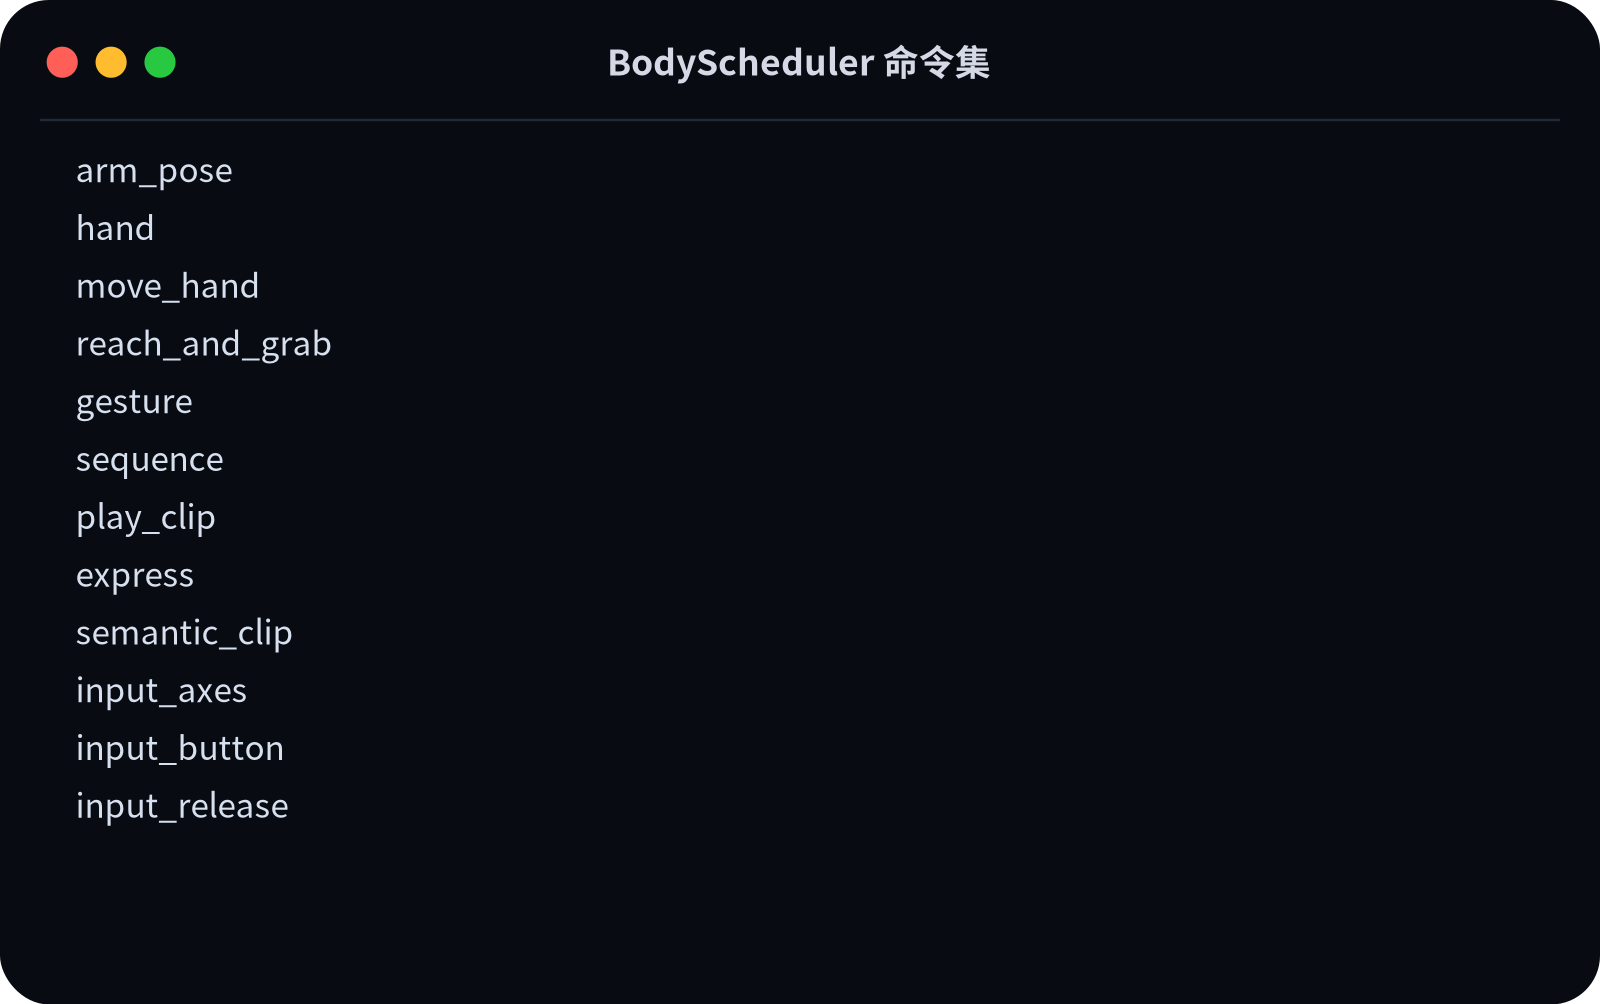
Scheduler 支持的 command 类别包括:arm_pose、hand、move_hand、reach_and_grab、gesture、sequence、play_clip、express、semantic_clip、input_axes、input_button、input_release。
这意味着 high-level policy 与 trajectory generation 被明确分离。LLM 的输出不是 frame command,而是 action primitive。
如果两个动作同时来,谁赢?
展开:动作优先级解释多个动作同时出现时如何避免冲突。
技术资源:SVG · PNG · Mermaid 源码
小白版:急停一定比“卖萌”重要
假设猫娘正在跳舞,这时候你突然按“停止”。如果系统只是让 LLM 自己判断,很可能出现冲突。
所以动作优先级直接写进代码:
- 急停 / reset / disable:最高;
- 抓取:很高;
- sequence;
- 精确姿态;
- clip;
- gesture;
- semantic expression:最低。
这让安全和精确控制不会被“自然表达”覆盖。
专业版:Behavior MotionPolicy 的具体 priority
当前 behavior.py 中的 MOTION_POLICIES:
- enable / disable / reset / stop / cancel:
priority=100,safety layer; reach_and_grab:90;sequence:85;arm_pose/move_hand/hand:80;play_clip:75;gesture:70;semantic_clip/express:40。
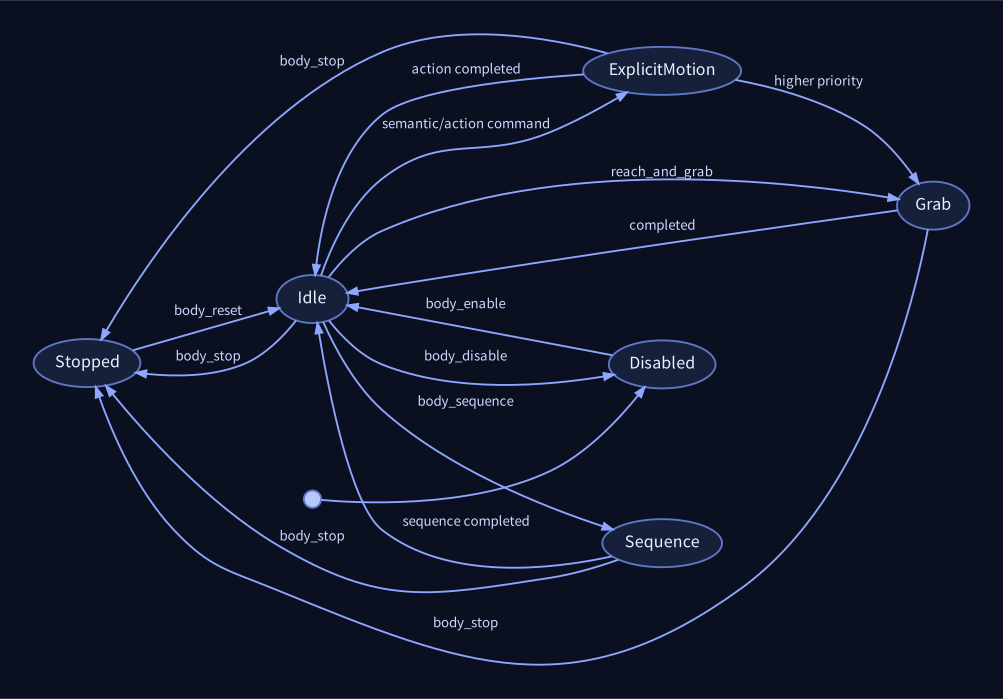
expression_admission() 还会保护已经在进行的 interaction / sequence / clip / gesture,低优先级全身表达不能随意覆盖;head-only gesture 可以在部分情况下作为 overlay 保留。
这不是“prompt 建议”,而是 runtime enforcement。
动作切换为什么不会瞬移?
展开:Crossfade 与状态机
技术资源:SVG · PNG · Mermaid 源码
小白版:新动作不是从“动作模板第一帧”瞬间跳过去,而是先记录当前真实姿态,再花大约 0.4 秒平滑混过去。
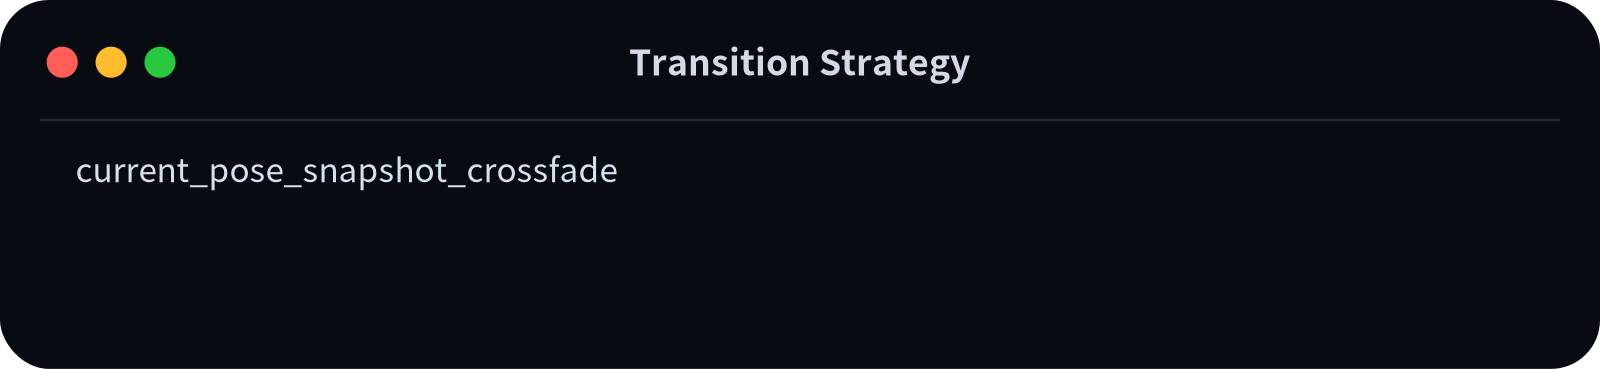
专业版:默认 default_crossfade_ms = 400,transition strategy 是 current_pose_snapshot_crossfade,旋转使用 quaternion shortest-path interpolation。它借用了 N.E.K.O 3D 动画系统的调度语义,但插件端不是完整浏览器 THREE.AnimationMixer / VRM skeleton mixer,而是基于 six-point pose snapshot 的等价实现。
一个“挥手”真正经过哪些步骤?
展开完整时序:body_express("greet")
技术资源:SVG · PNG · Mermaid 源码
小白版:模型只说“打招呼”,动作系统把它翻译成右手挥手,先检查有没有更重要的动作,再平滑进入、持续、平滑退出。
专业版:当前 expression profile 中 greet = wave / right / intensity 0.55 / 1350ms。body_express 属于低优先级语义表达;如果 active base motion 正被 protection 保护,则可能 reject,而不是盲目叠加。
到这里“身体怎么动”已经解释清楚了。但 VRChat 不只有骨骼:移动、按钮、聊天、Avatar 参数,以及角色是否真的动起来,都需要另一套接口。这就是 OSC。
展开:本节技术档案(2 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
展开:BodyScheduler 命令集列出 Scheduler 可接受的动作 primitive。
这张终端图想证明什么?
列出 Scheduler 可接受的动作 primitive。
小白版
LLM 不是传坐标流,而是调用“摆手、移手、抓、播放动作、按钮”等技能
展开专业版
这些 command 构成低层受控 action space。
原始终端内容:
1 | |
6. 为什么已经有 AnyaDance,还需要 VRChat OSC?
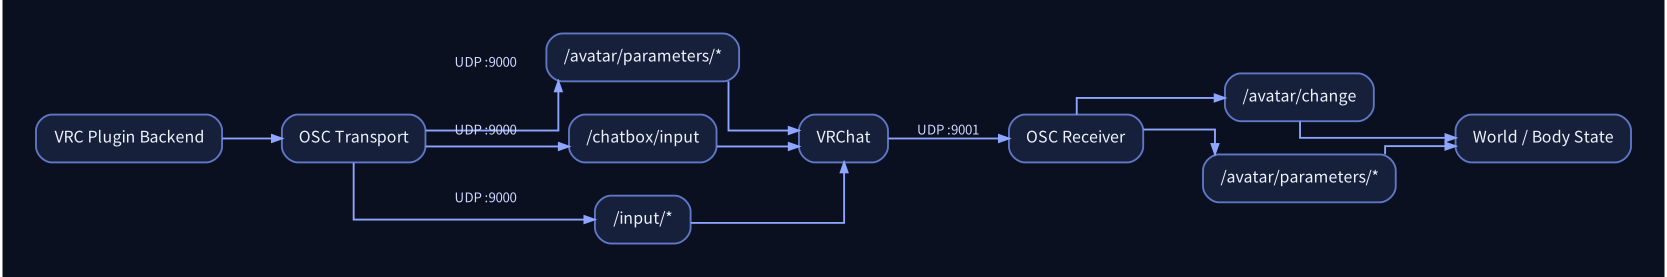
技术资源:SVG · PNG · Mermaid 源码
小白版:一条线负责“身体在哪”,另一条线负责“游戏按钮和反馈”
AnyaDance 最擅长的是“模拟 VR 设备”。但 VRChat 里还有很多事情不是六点追踪能表达的:
- 在聊天框发文字;
- 改 Avatar Expression Parameter;
- 触发 Grab / Use / Drop;
- 读取
VelocityX/Z、Grounded等状态; - 接收 Avatar 切换与参数反馈。
所以系统同时保留 VRChat OSC。
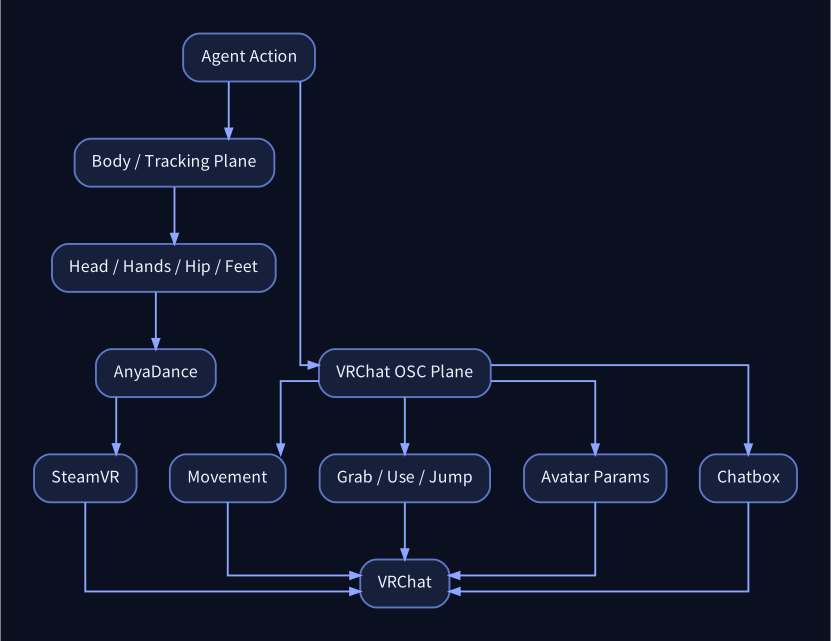
可以把它理解成两条并行总线:
- Tracking Plane:AnyaDance / SteamVR,负责“身体的空间姿态”;
- OSC Plane:VRChat OSC,负责“游戏输入、参数与反馈”。
专业版:OSC 的端口与消息类型
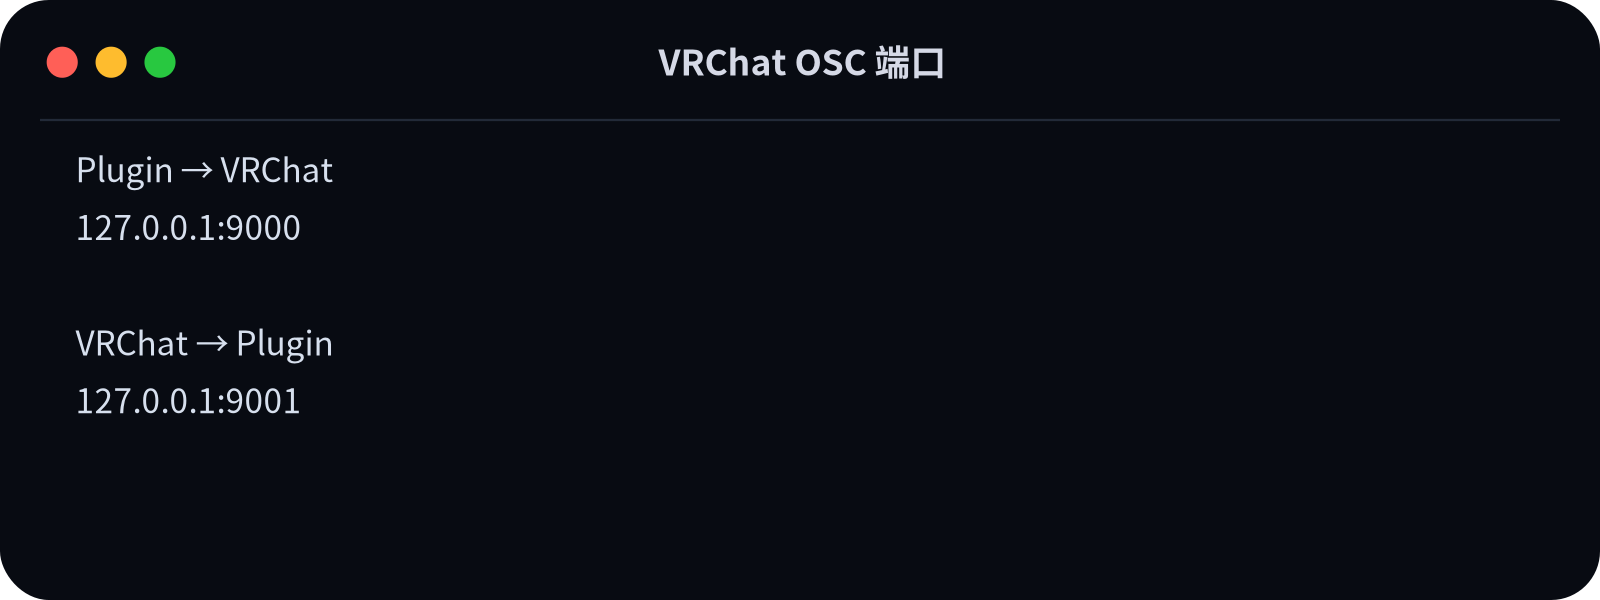
默认:
- Plugin → VRChat:
127.0.0.1:9000; - VRChat → Plugin:
127.0.0.1:9001; - input pulse 默认
100ms; - parameter cache size 默认
256。
典型路径:
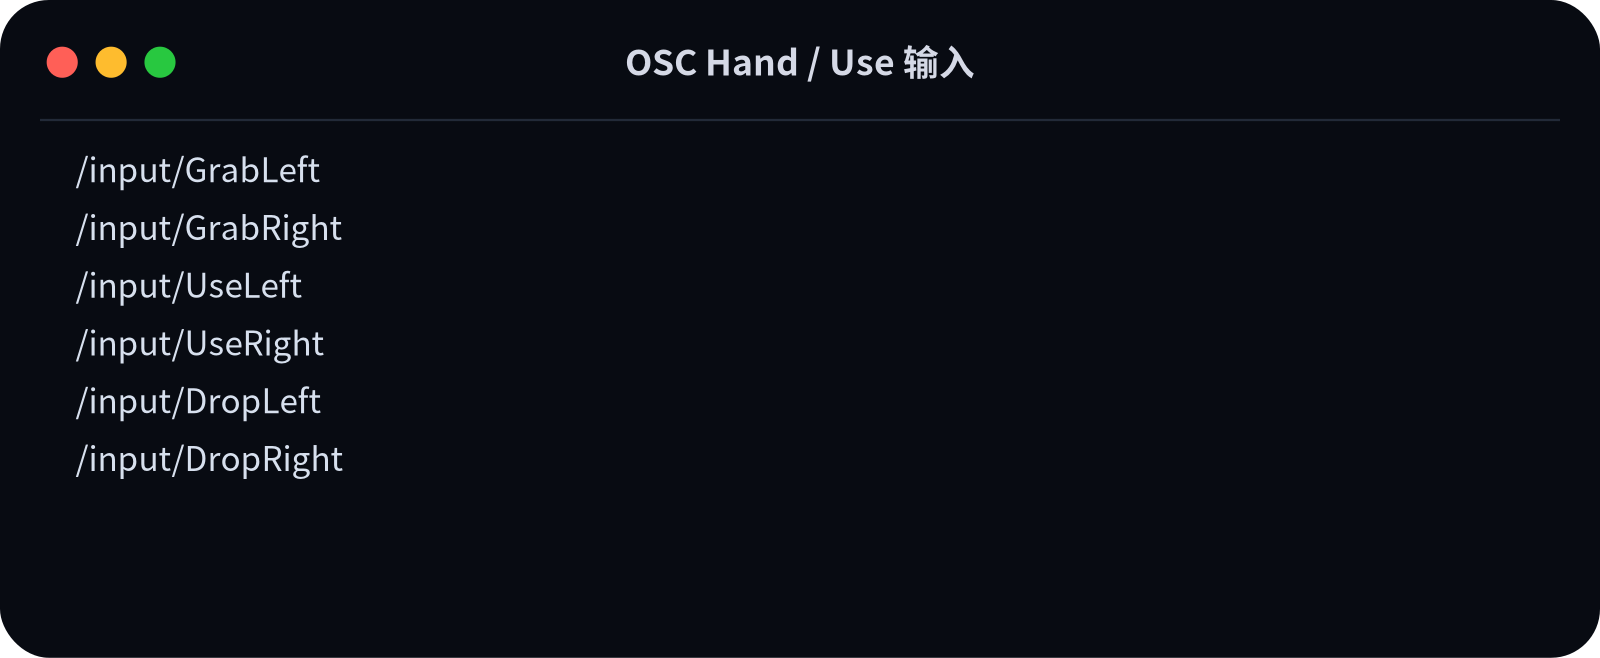
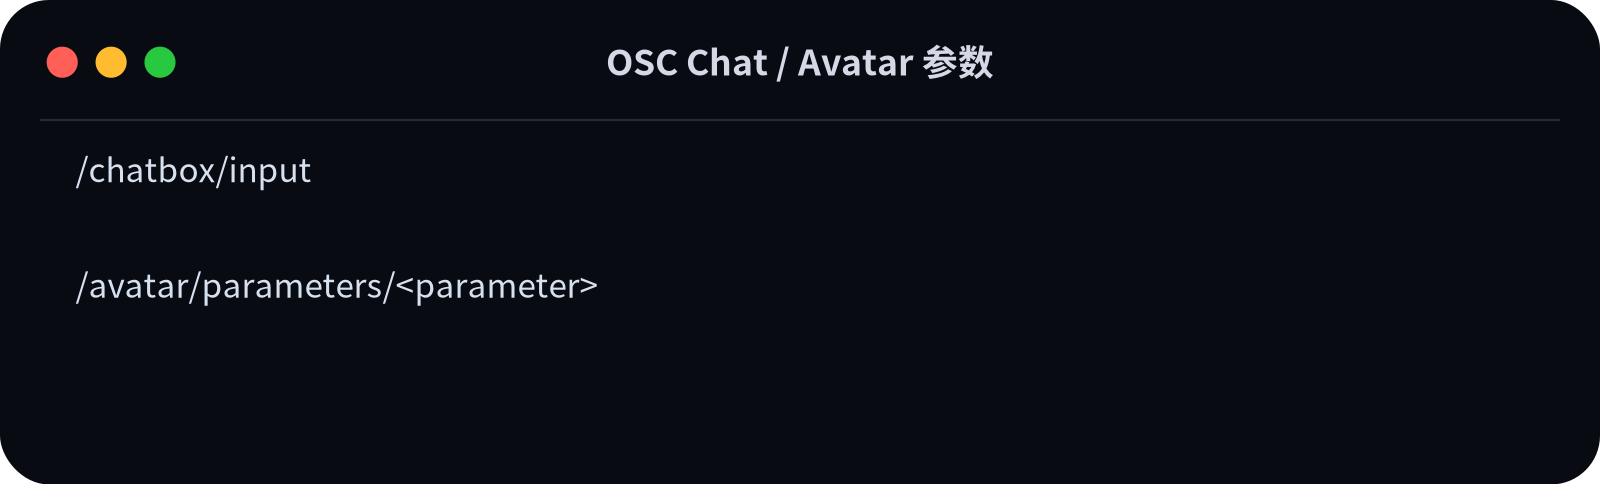
/avatar/parameters/<parameter>;/chatbox/input;/input/GrabLeft、GrabRight、UseLeft、UseRight、DropLeft、DropRight;- locomotion / look / run / jump 输入。
9001 是回传端,因此它同时承担“感知”角色。
展开:身体追踪与 OSC 两个控制平面把 AnyaDance 与 OSC 的职责明确分开,避免读者认为两者…
技术资源:SVG · PNG · Mermaid 源码
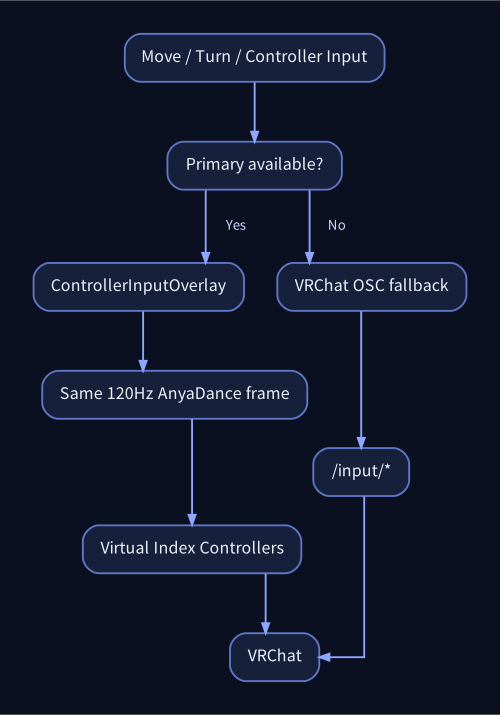
为什么移动输入现在优先走 AnyaDance?
展开:移动/控制器输入路由解释 locomotion/controller input 为什么…
技术资源:SVG · PNG · Mermaid 源码
小白版:既然已经伪造了一对 Index Controller,就顺便让摇杆也从那里走
如果虚拟控制器已经存在,移动摇杆和按钮可以直接附着到虚拟 Index controller frame 中。这样姿态和输入更统一。
只有主路径不可用或需要兼容时,才走 OSC fallback。
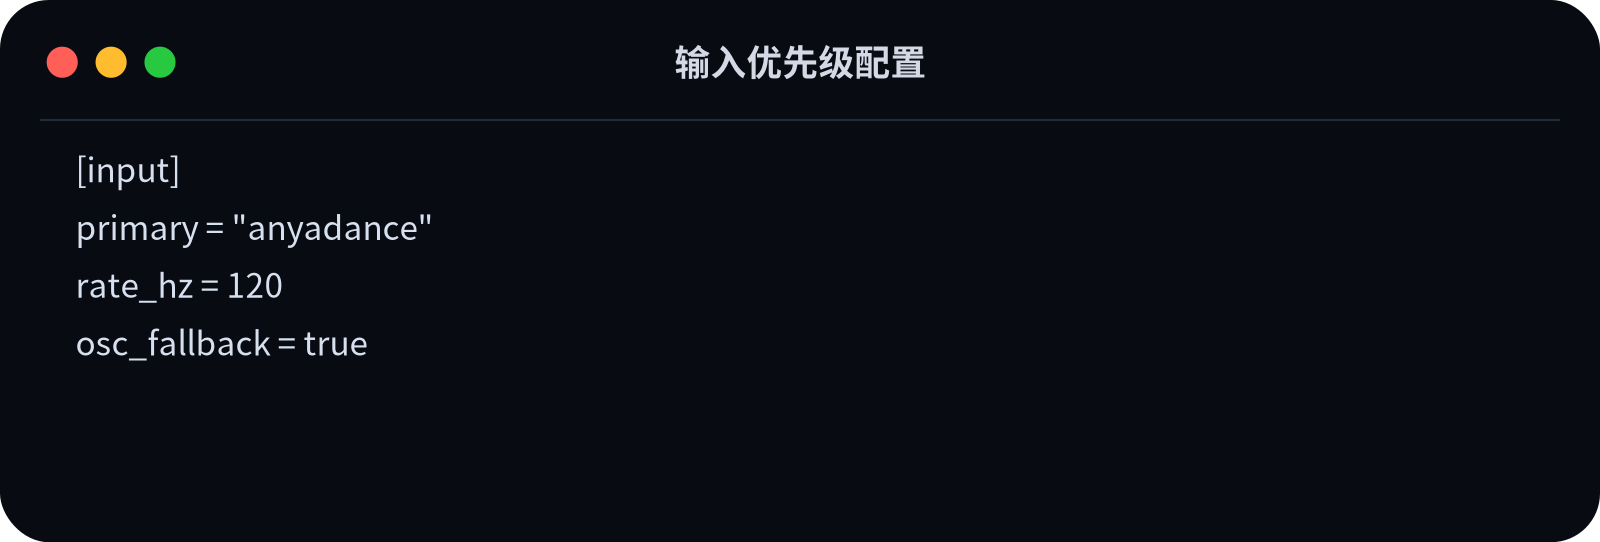
专业版:输入路由参数
当前配置:
1 | |
ControllerInputOverlay 与 six-point pose 可以共用同一个 120Hz AnyaDance frame。OSC 仍作为兼容 fallback。
技术收益是降低两条 actuator path 之间的时序差异;代价是对 AnyaDance driver 可用性依赖更高。
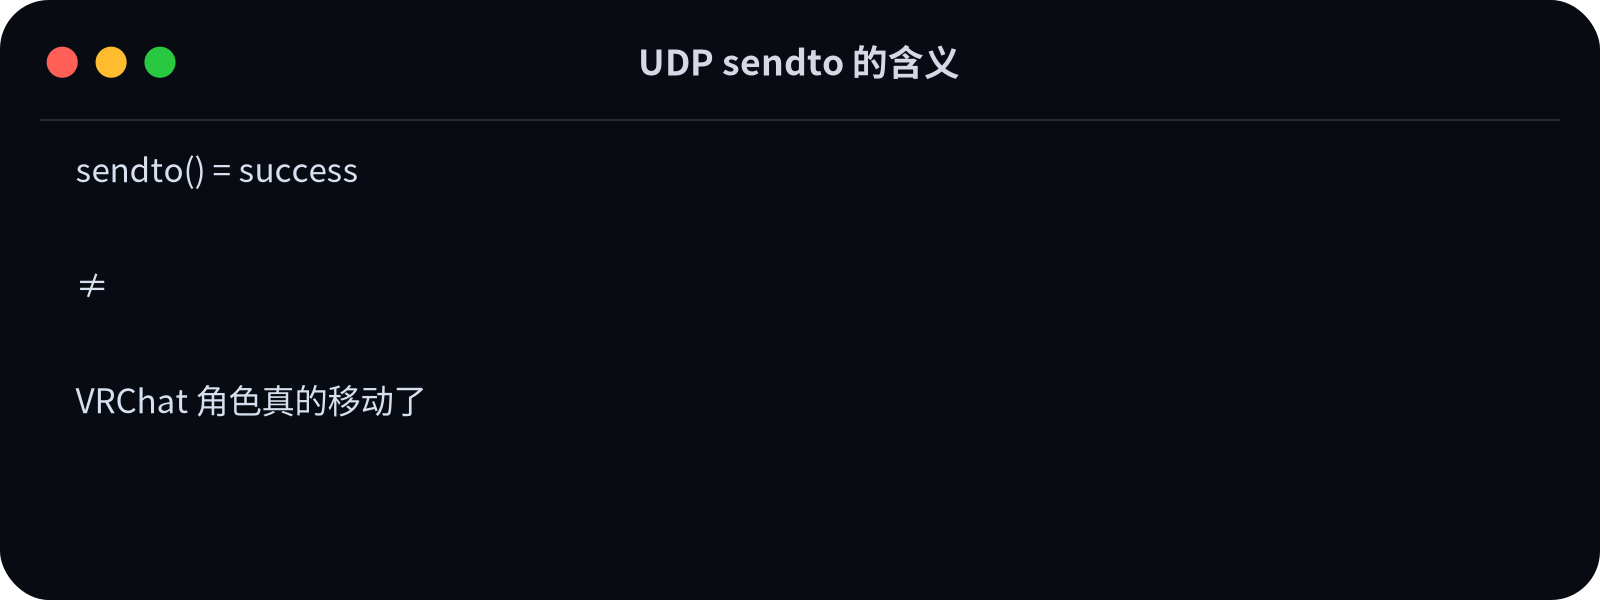
现在出现一个非常重要的 Agent 问题:插件调用 sendto() 成功,能不能算“猫娘已经走了”?答案是不行。 这一步把它从“自动化脚本”变成了真正有反馈的闭环系统。
展开:本节技术档案(5 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
展开:VRChat OSC 端口固定 OSC 双向端口方向。
展开:OSC Hand / Use 输入列出 Grab/Use/Drop 输入。
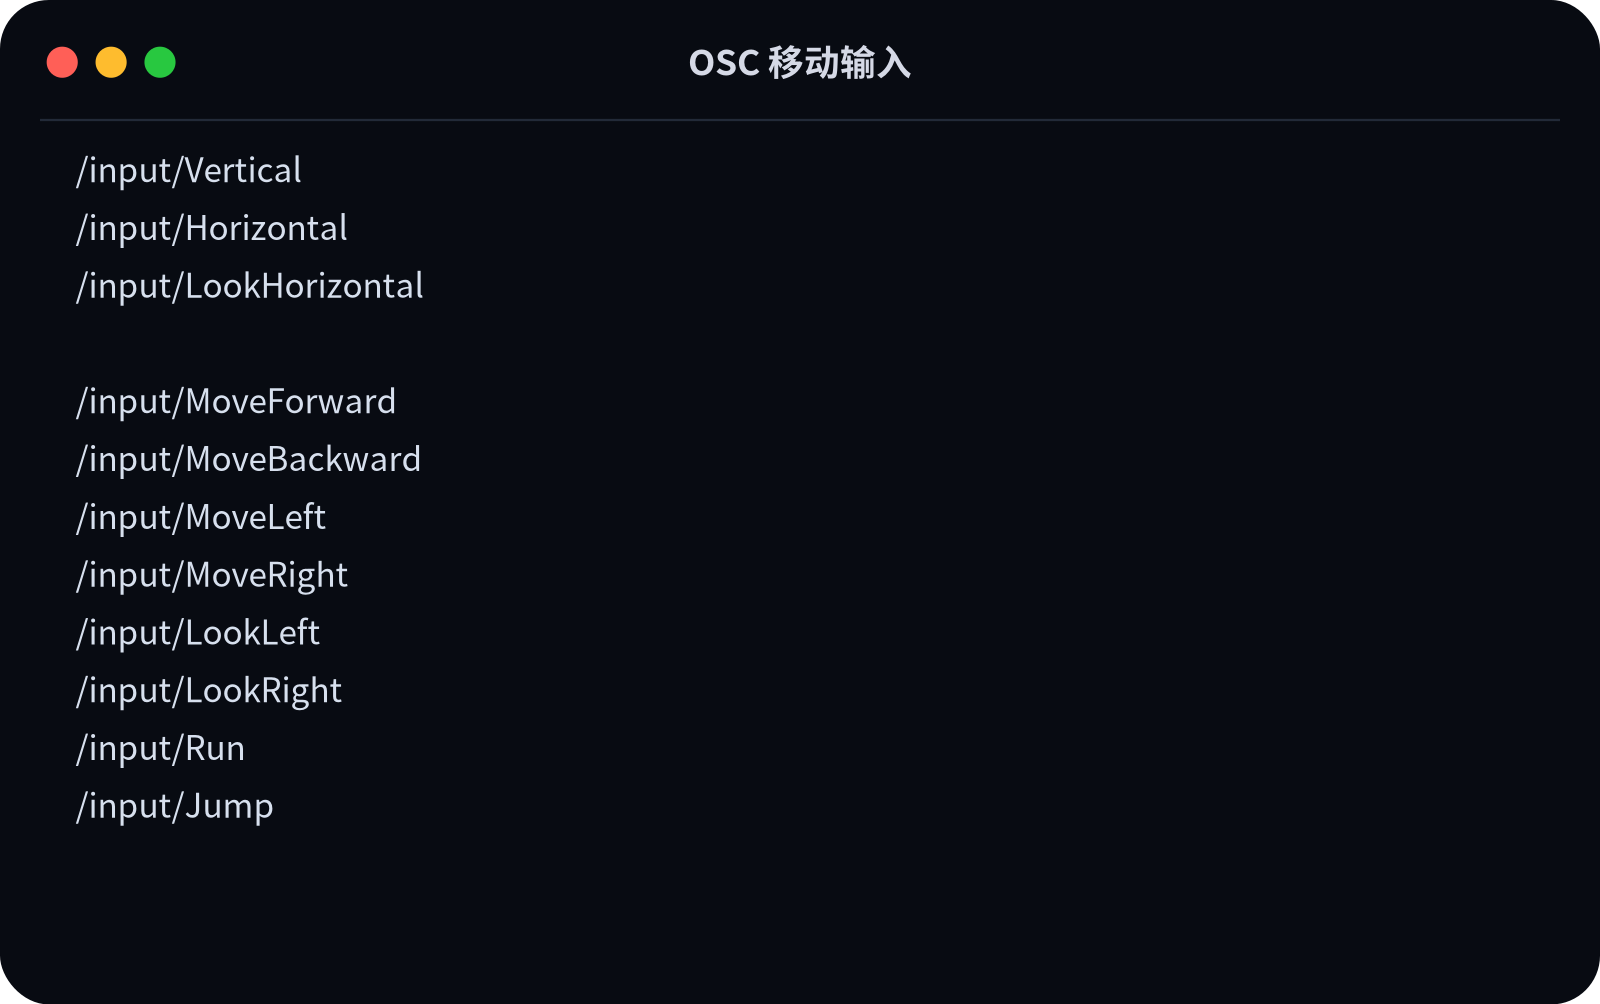
展开:OSC 移动输入列出移动、视角、跑、跳等 OSC 输入。
这张终端图想证明什么?
列出移动、视角、跑、跳等 OSC 输入。
小白版
像键盘/摇杆
展开专业版
当前主路径优先AnyDance controller overlay,OSC主要是兼容fallback。
原始终端内容:
1 | |
展开:OSC Chat / Avatar 参数展示聊天和 Avatar 参数两类 OSC 能力。
7. “命令发出去了”不等于“角色真的做到了”
技术资源:SVG · PNG · Mermaid 源码
小白版:你按了油门,不代表车真的向前走
想象机器人发出“前进”命令:
- 可能 UDP 包发出去了;
- 可能 driver 收到了;
- SteamVR 可能也看到了;
- 但 VRChat 角色可能正顶着墙,实际没往前走。
如果 Agent 只相信自己的命令,它会产生一种很危险的错觉:
“我已经走到目标了。”
于是插件读取 VRChat 回传的速度和旋转参数,判断角色实际发生了什么。
这就像汽车不是只看油门踏板,而是还看速度表。
专业版:accepted、driver delivery 与 motion feedback 是三层不同事实
必须区分:
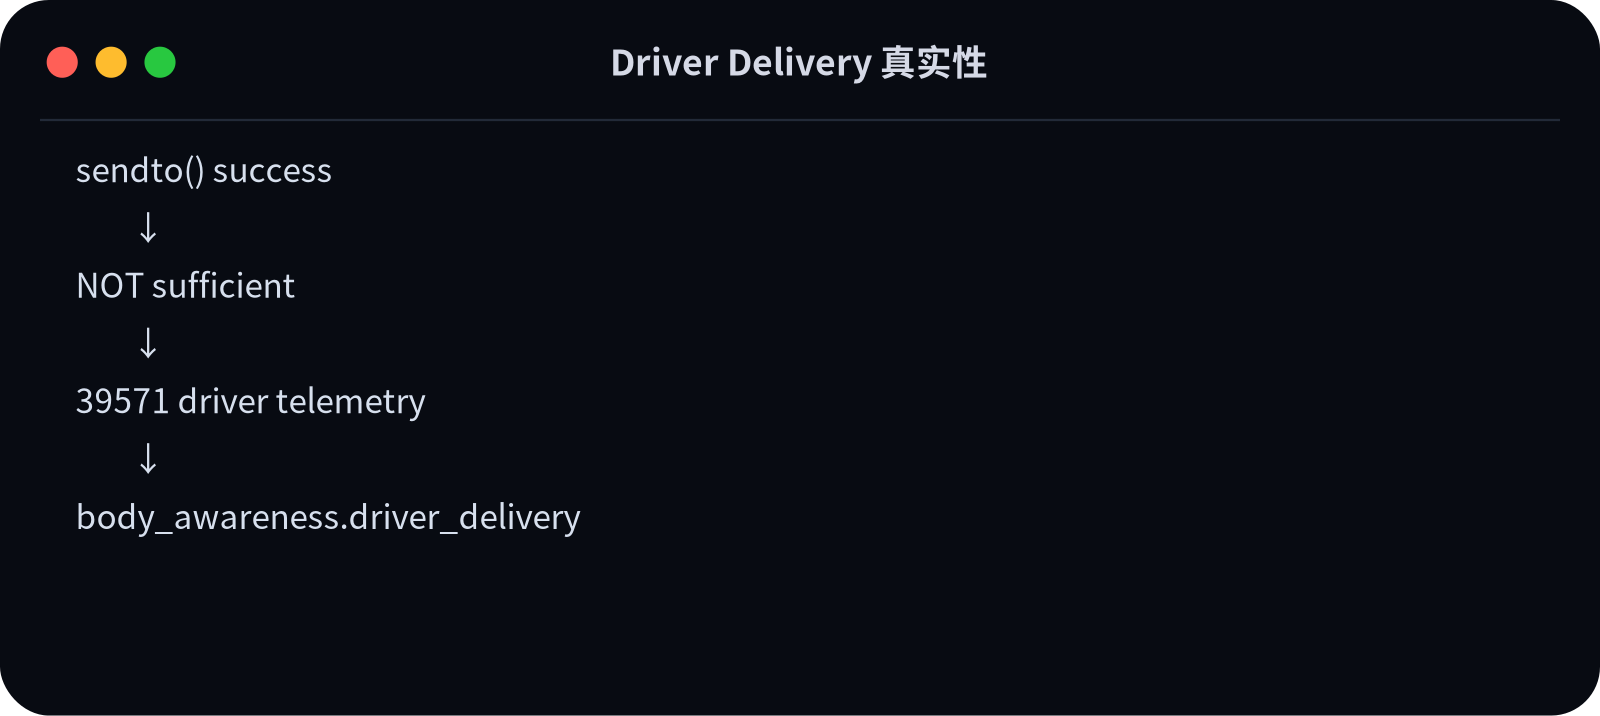
accepted=true:本地工具 / scheduler 接受了动作;- UDP
sendto()success:OS 接受 datagram; driver_delivery:39571 telemetry 证明 AnyaDance driver 实际处理;- VRChat OSC motion feedback:
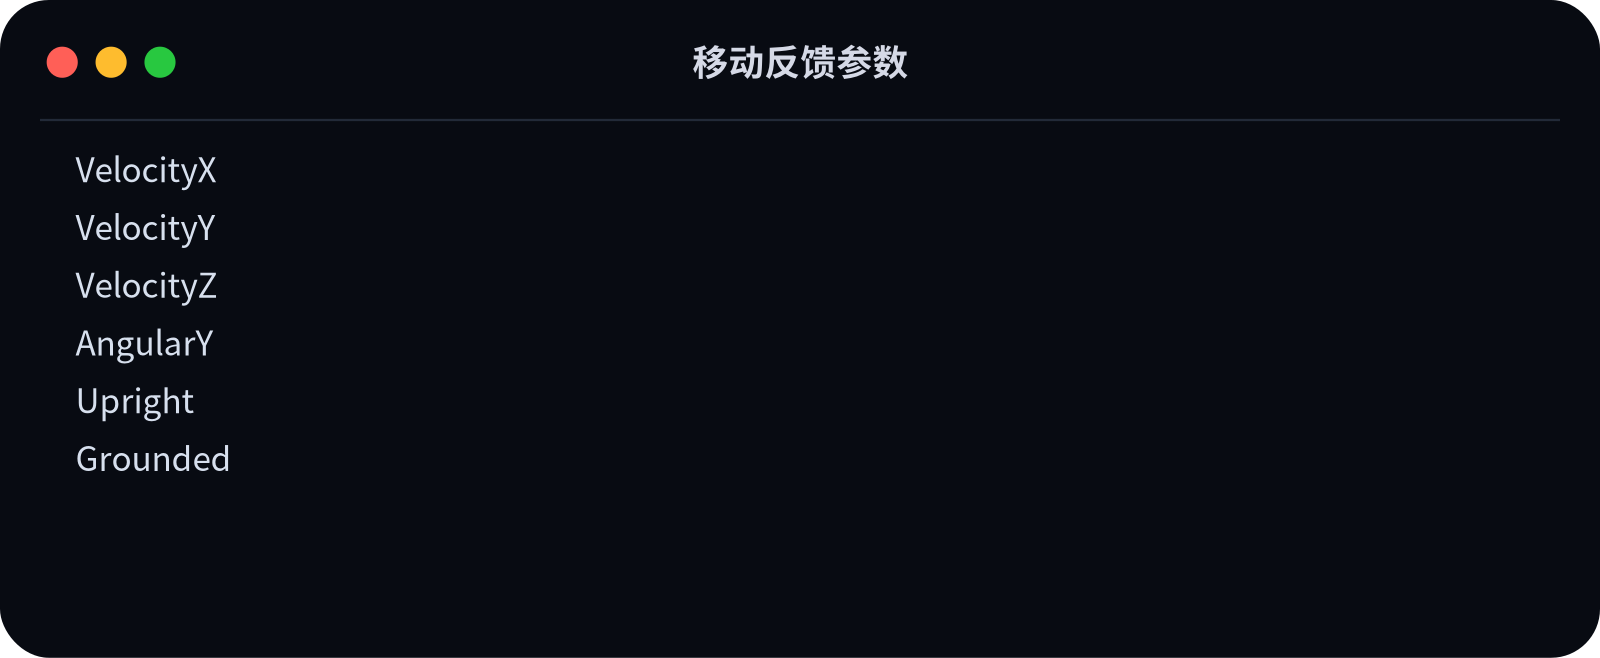
VelocityX/Y/Z、AngularY、Upright、Grounded证明 avatar movement state。
仓库 README 明确强调,accepted=true 只代表本地发送链受理,不等于 avatar 实际移动。
实测 VelocityX/Z 是 avatar local coordinate frame;当前 avatar 跑满速度曾实测约 2.6667 m/s。速度参数只在移动时回传,因此“静止时没包”不能简单缓存成永久零速度。
展开:如何从速度信号判断撞墙/侧滑
小白版:如果你一直按“前进”,却发现前进速度没了、横向速度变大,很可能是在贴着墙滑;如果水平速度几乎归零,可能正面撞墙。
专业版:Navigator 可以根据 forward_ratio、slip_ratio 与 horizontal speed 构造弱碰撞证据。它不是直接读取 physics collision event,而是从 CharacterController 实际 velocity 反推运动受阻。
Driver telemetry 又解决了什么?
展开:AnyaDance Driver Telemetry
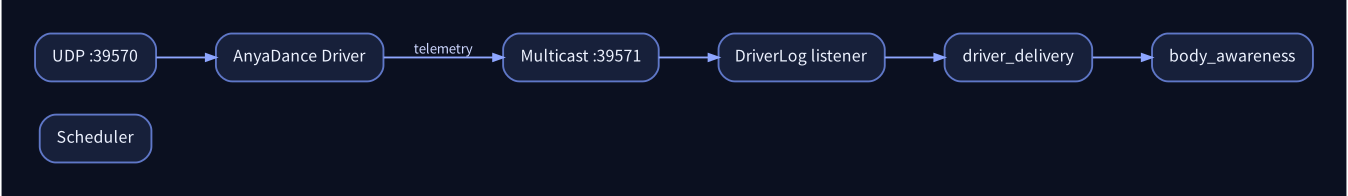
技术资源:SVG · PNG · Mermaid 源码
39570 是 fire-and-forget UDP,因此单靠 send success 不足以证明 driver 收到。插件订阅 multicast 239.255.39.71:39571,在 driver 支持 command log 时得到 delivery evidence。
默认 stale_after_ms = 3000、history_size = 64。如果检测到另一个活跃 sender,还会标记控制冲突并撤销 autonomy / 释放输入。
有了“身体”和“反馈”之后,Agent 还是瞎的。接下来才进入视觉:它如何从 VRChat 的普通桌面画面里,找出“右边那个人”。
展开:本节技术档案(3 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
展开:UDP sendto 的含义提醒 sendto 成功不是动作成功。
展开:移动反馈参数列出用于实际移动反馈的六个内置 Avatar 参数。
展开:Driver Delivery 真实性再次区分本地发送和driver处理。
8. 猫娘怎么“看见”VRChat?不是读游戏内存,而是看桌面画面
技术资源:SVG · PNG · Mermaid 源码
小白版:它像一个坐在电脑前的人,而不是拿到了上帝视角
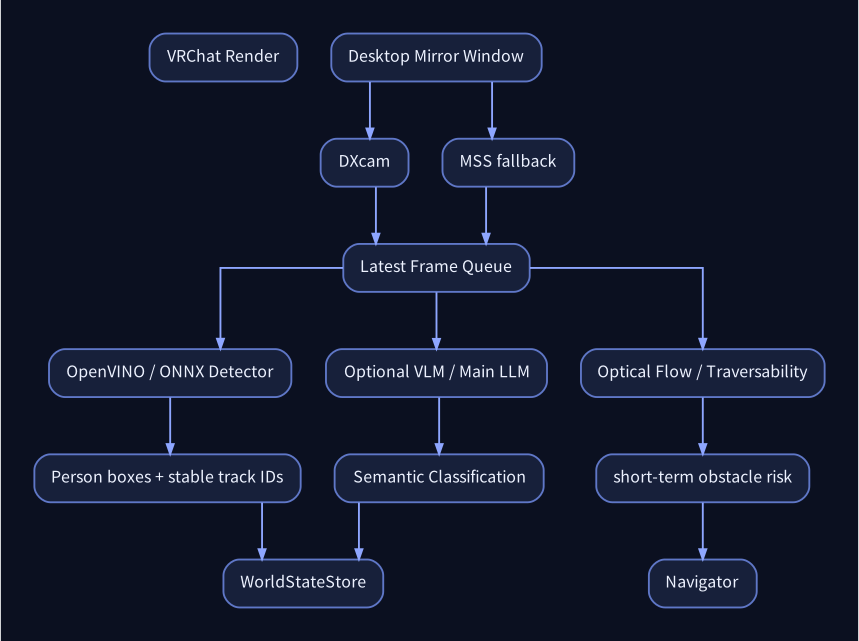
当前桌面方案的视觉入口非常朴素:抓 VRChat 的 desktop mirror/window frame。
然后分两类处理:
- 本地 detector 快速回答“哪里像有人”;
- VLM / 主 LLM 在必要时回答“这个人是谁、菜单上写了什么、这是镜子还是目标”。
这种设计很像人:眼睛一直在看,但不是每一帧都进行复杂语言推理。
优点:比较符合“正常玩家可见信息”,不依赖 VRChat 内部 world API。
缺点:它只有像素,没有真正的 3D 世界坐标。这会成为后面最大的瓶颈。
专业版:Capture / Detector / VLM 三层
Backend 提供 desktop frame source,优先/可选 DXGI/DXcam、Windows Graphics Capture(WinRT),并有 MSS fallback。视觉 worker 与 120Hz body thread 隔离。
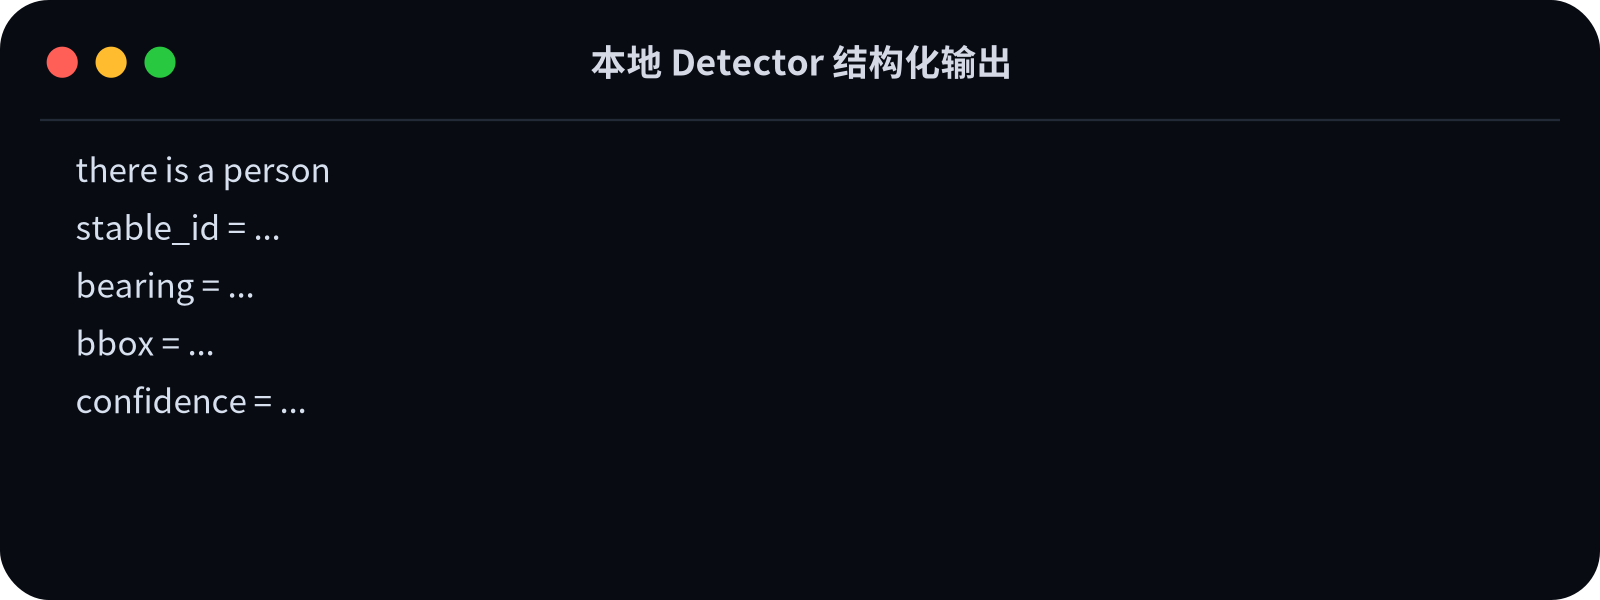
本地 perception 可以使用 OpenVINO / ONNX detector 产出 bbox、bearing、confidence、track id 等结构化 observation;VLM 是按需语义通道,不作为每帧 detector。
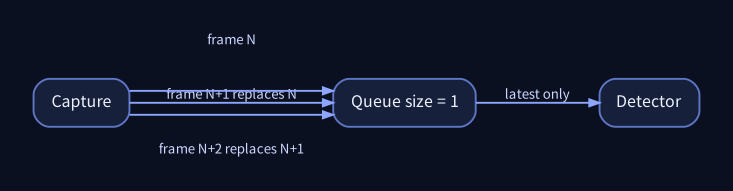
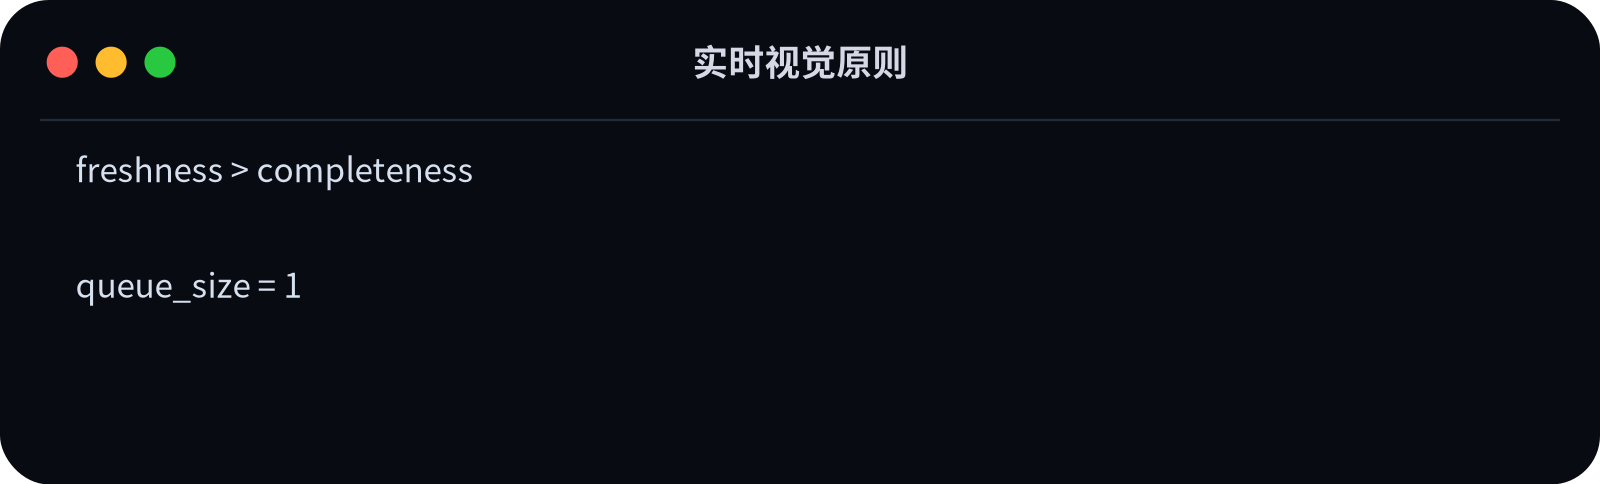
plugin.toml 当前 capture interval_ms = 100,queue_size = 1。该配置强调实时 freshness,而不是保存所有帧。
为什么 Queue 只有 1?丢帧反而是正确选择
展开:Latest-frame Queue解释为什么实时系统宁可丢帧也不要排队。
技术资源:SVG · PNG · Mermaid 源码
小白版:宁可看“现在”,不要认真分析三秒前的画面
如果屏幕每秒 60 帧,而 detector 每秒只能处理 5 帧,最糟糕的设计是把 60 帧全排队。
因为过几秒以后,模型虽然每一帧都没漏,但它看到的全是“过去”。
所以系统选择:新帧来了就覆盖旧帧,detector 永远拿最新的一张。
这就是:freshness > completeness。
专业版:实时感知中的 bounded latest-frame queue
queue_size = 1 是典型 real-time perception backpressure 策略。它牺牲 frame completeness,换取 bounded latency。
对导航来说,过期的 bbox 比少一帧更危险:目标早已移动,但 agent 仍可能按旧 bearing 转向。
因此感知链必须携带 timestamp / age / TTL,并让 Navigator 在 stale 时停止,而不是继续使用最后一个已知目标。
为什么还要同时用本地 Detector 和 VLM?
展开:本地 Detector 与 VLM 分工解释为什么不把每一帧都交给多模态大模型。
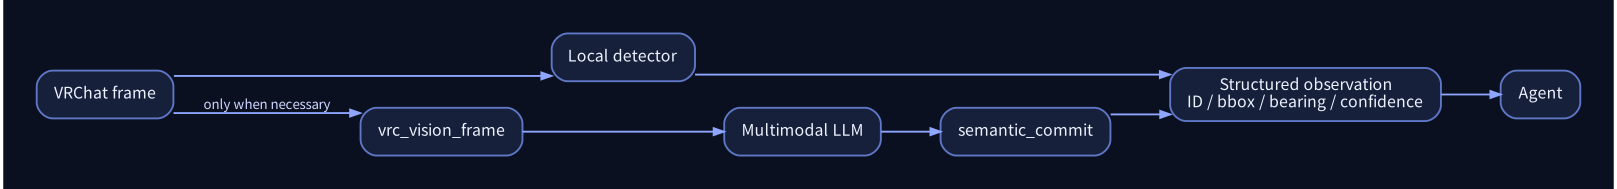
技术资源:SVG · PNG · Mermaid 源码
小白版:一个负责“快”,一个负责“懂”
本地 detector 很适合回答:
“右边有一个像人的东西,框在这里。”
但它不擅长回答:
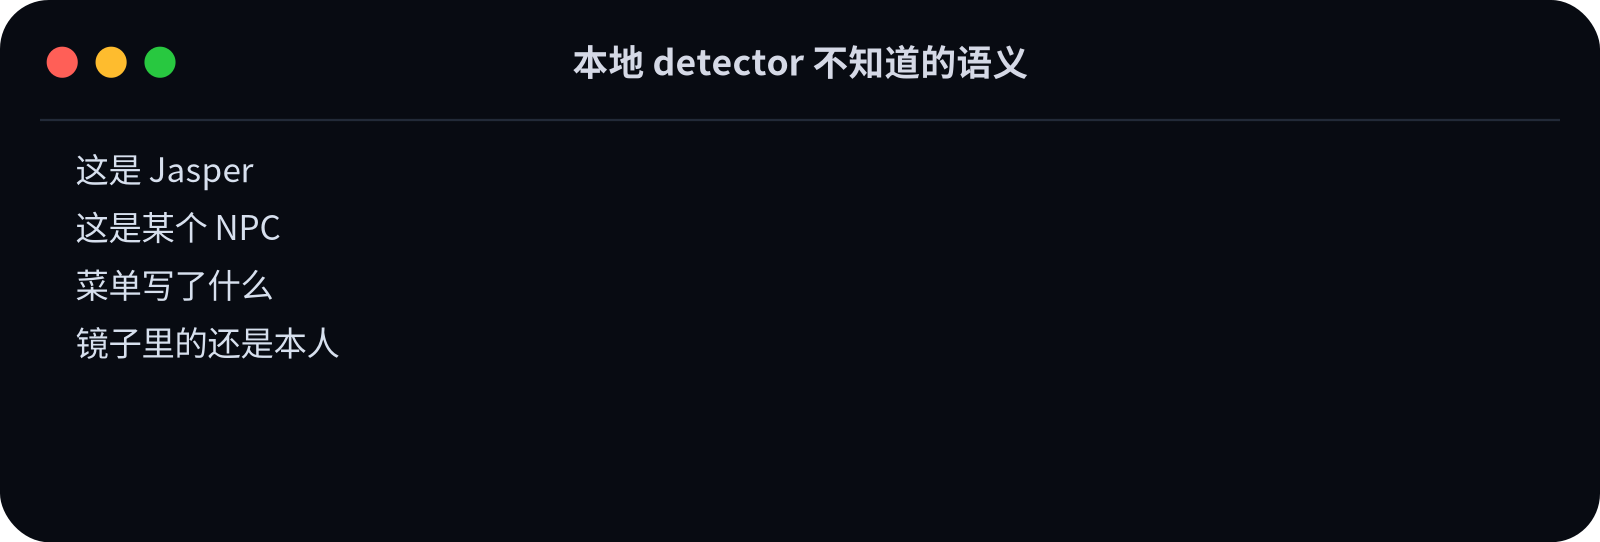
“这是 Jasper 吗?”
“这个框其实是菜单里的头像缩略图吗?”
“镜子里的那个算不算目标?”
VLM 能理解这些语义,但速度慢、成本高。所以系统只在需要的时候让 VLM 介入。
专业版:结构化 perception 与 semantic perception 分离
Local detector 产出低成本、可连续追踪的几何/检测信息;VLM 用于 semantic disambiguation。主动视觉预算可限制到类似 10 frames/minute,避免 agent loop 每次都传图。
技术上这是 classical perception + foundation model semantic layer 的混合架构:
- detector 提供 temporal continuity;
- VLM 提供 open-vocabulary semantic grounding;
- world state 负责把二者合并。
VLM 识别一次之后,为什么不用每帧重新问?
展开:一次 VLM 语义绑定,多帧复用解释一次语义判断如何在后续多帧复用。
技术资源:SVG · PNG · Mermaid 源码
小白版:认出“这是小明”以后,只要持续跟踪同一个人就行
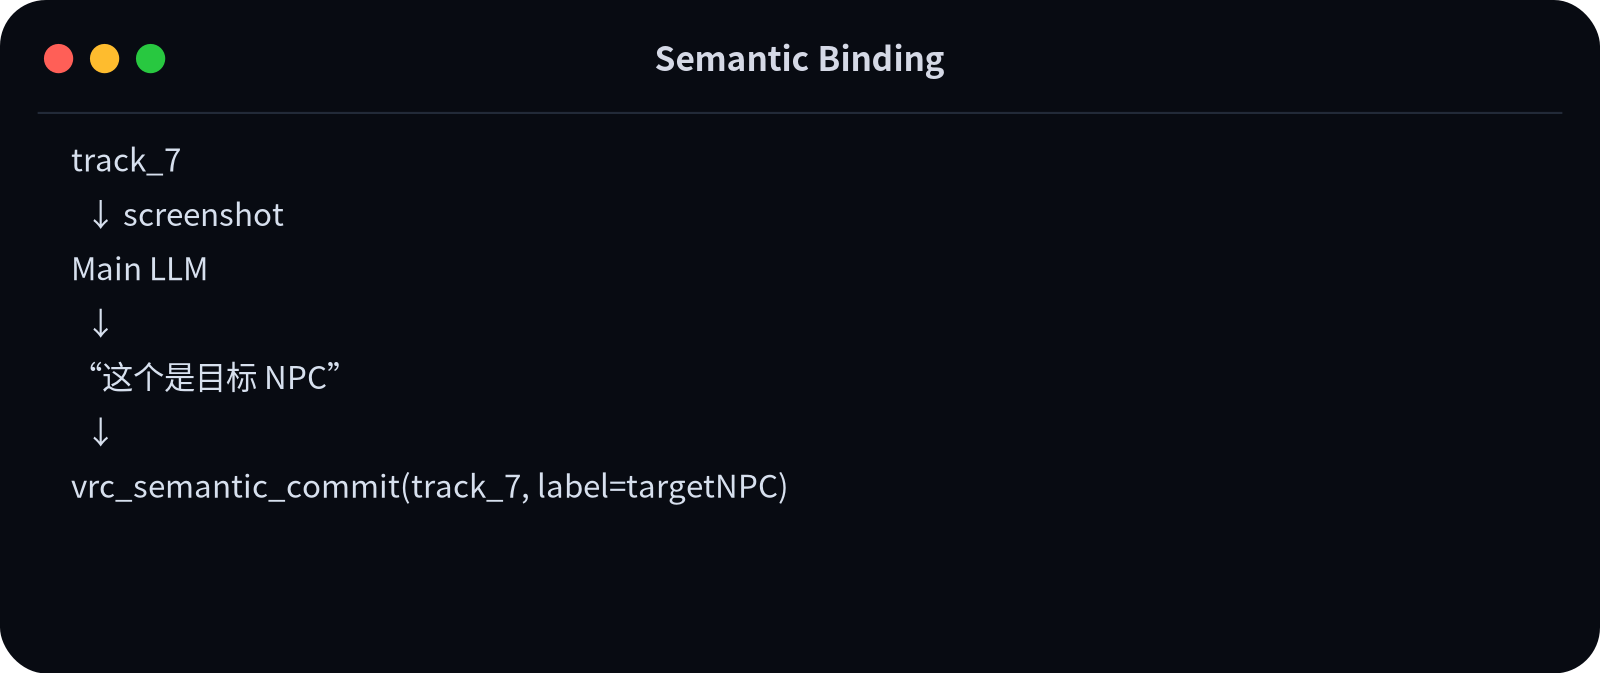
第一次看到 track_7 时,系统不知道是谁。它让 VLM 看图,得到“这是目标 NPC”。
之后 detector 只要还能稳定追踪 track_7,就可以继承这个语义标签,不需要每 100ms 再问一次 LLM。
优点:省成本、低延迟、身份稳定。
风险:tracker 如果把 ID 跟错人,旧标签也可能跟着漂移。所以需要 TTL、confidence 和重新确认机制。
专业版:semantic_commit 与 temporal identity
典型流程:detector track → screenshot/VLM → vrc_semantic_commit(track_id, label=...) → world state binding → subsequent track updates reuse semantic identity。
它把“语义识别”从 frame-level inference 变成 entity-level state mutation。技术收益是把 expensive multimodal inference amortize 到多个 frame。
主要 failure mode 是 ID switch / occlusion / stale semantic binding,因此 world entity 需要 age、TTL、source、confidence 和 unknown semantics。
现在我们终于有了很多 detector track,但 LLM 不能一直记“屏幕 x=861 的框”。它需要一个稳定、可查询的世界接口。于是 World State 出场。
展开:本节技术档案(5 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
展开:实时视觉原则强调实时视觉的核心原则。
展开:本地 Detector 结构化输出展示 detector 应该输出结构化几何,而不是长篇自然语言。
展开:本地 detector 不知道的语义明确本地 detector 不擅长的语义。
展开:主动视觉预算展示主动视觉调用预算。
展开:Semantic Binding用最短流程解释 semantic_commit。
9. World State:把像素变成“可被 Agent 理解的实体”
技术资源:SVG · PNG · Mermaid 源码
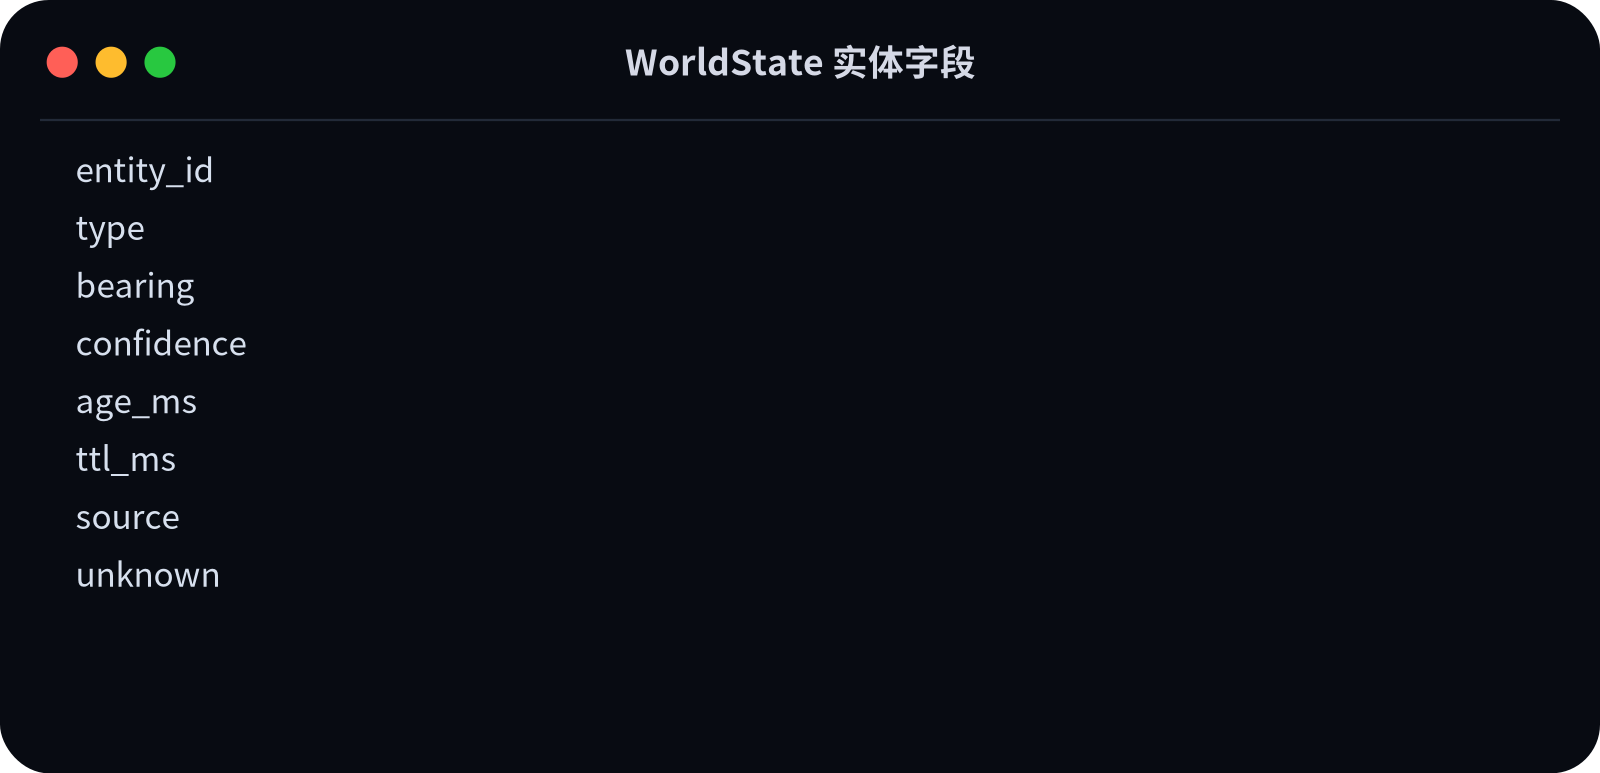
小白版:从“右边一个框”变成“entity_14”
如果目标每一帧都换坐标,LLM 很难连续操作。
World State 的作用就是给感知结果一个更稳定的表示,例如:
entity_id;- 类型;
- 方位;
- 置信度;
- 多久没更新;
- 来源;
- 哪些语义还是 unknown。
于是 Agent 可以说:
“继续跟着 entity_14。”
而不是不断说:
“追屏幕坐标 (823, 417) 那个框。”
专业版:WorldStateStore 是 perception / planner 的契约层
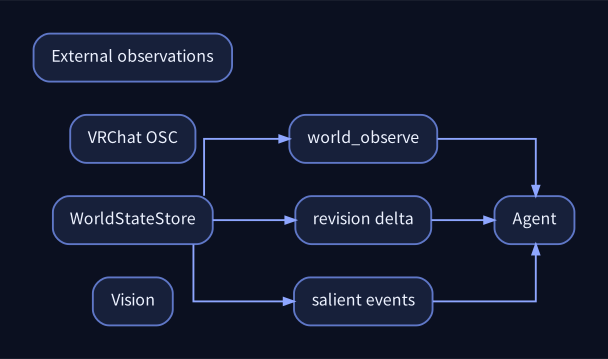
World state 接收 local vision、semantic commit、OSC / external observations,并对 Agent 暴露 snapshot、revision delta、salient events 等结构化结果。
它的重要价值是隔离 perception implementation 与 planner。未来 detector 从 YOLO 换别的模型,或 world-native route 直接提供 Unity entity,都可以映射到统一 entity contract。
世界记忆也区分可持久化事实和 session observation:当前配置 persist_world=true、persist_players=false,检测轨迹与 session entity 不应被错误当作长期事实。
10. “走到那个人旁边”是怎么闭环完成的?
技术资源:SVG · PNG · Mermaid 源码
小白版:不是“一次规划完路线”,而是边看边修
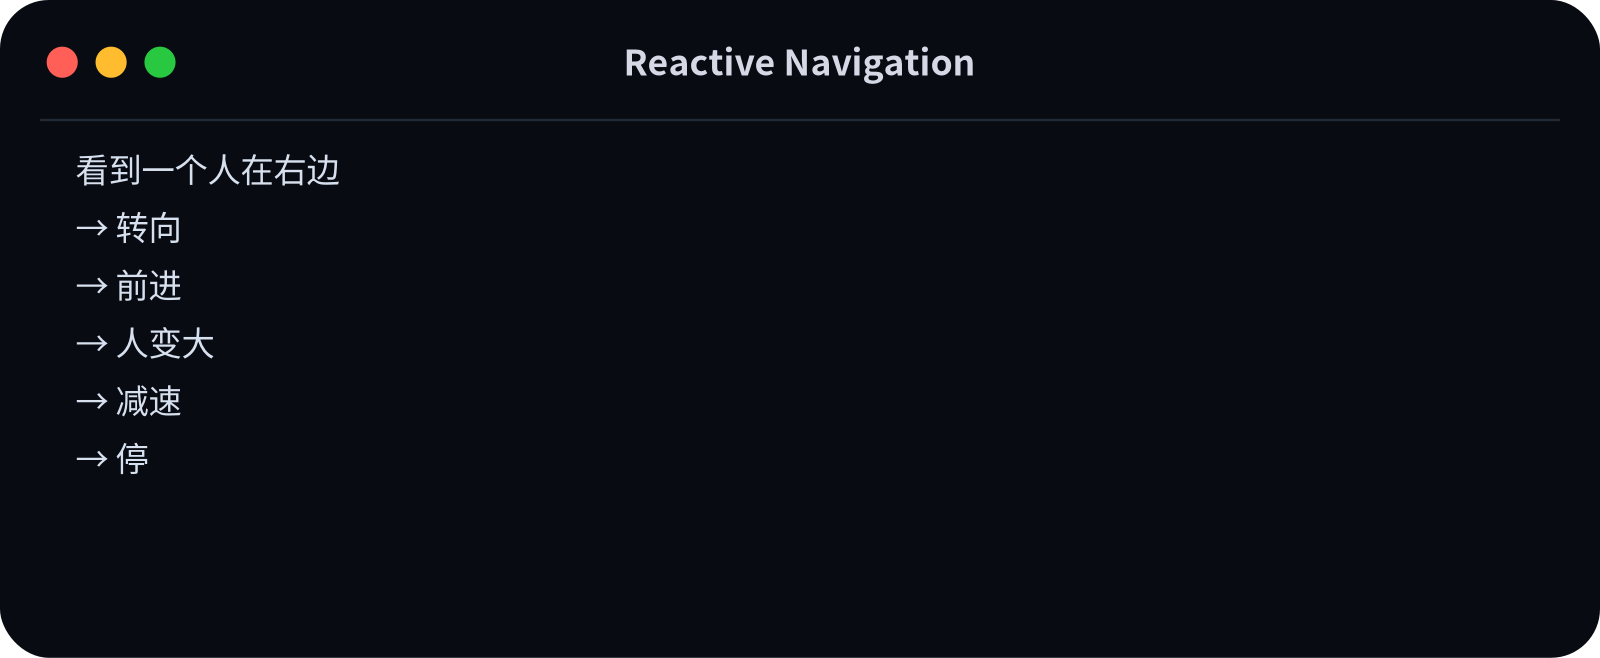
当前桌面方案没有完整地图,所以它更像人在陌生房间里盯着目标走:
- 找到目标;
- 看目标在左还是右;
- 转一点;
- 往前走;
- 再看一眼;
- 如果目标变大,说明在接近;
- 如果速度异常,可能撞墙;
- 如果目标丢了,停下来,不继续盲走。
这叫 reactive closed-loop navigation。
它的优点是不用建完整 3D 地图就能完成简单接近。
缺点也很明显:复杂绕路、墙后目标、楼梯、多房间拓扑会非常困难。
专业版:10Hz Navigator 与 observation freshness
Navigator 默认以约 10Hz tick。典型参数包括:
max_forward_axis ≈ 0.60;max_turn_axis ≈ 0.35;- turn gain 约
0.8; - 最大单次/控制参考转角约
45°; - 最低 confidence 约
0.40。
它不是 LLM 10Hz 调用,而是本地 controller 读取 world state 的最新 bearing / confidence / age,再输出 movement axis。
反馈又来自 OSC velocity,因此形成:
perception → world state → navigator → actuator → VRChat → OSC feedback → navigator。
这是本文最关键的 closed-loop 之一。
为什么 Agent 不能随便自己跑路?
展开:Autonomy 授权门解释为什么模型不能一获得工具就无限自主行动。
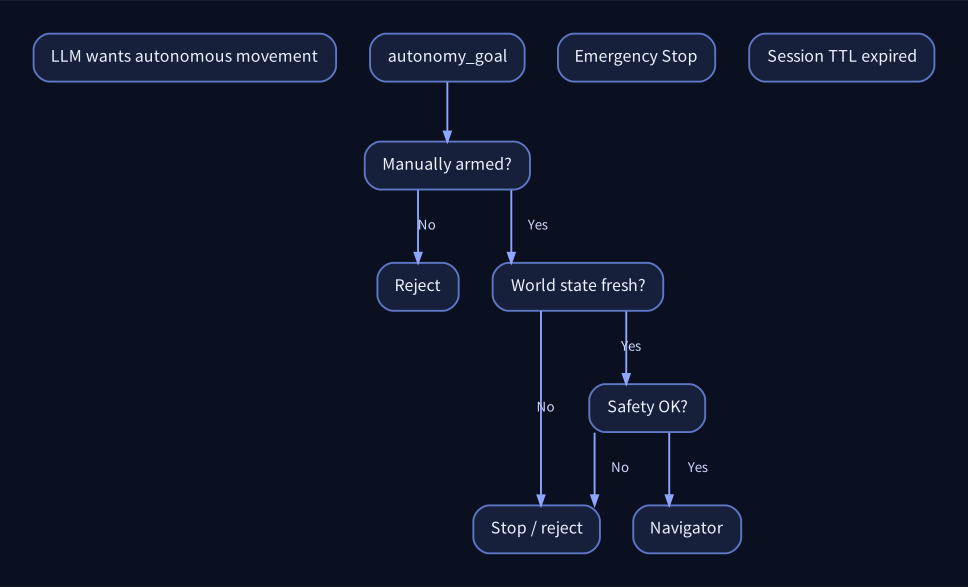
技术资源:SVG · PNG · Mermaid 源码
小白版:自主移动前要“解锁”,而且解锁会过期
因为这已经不是一个只会说话的 bot,而是能真的操作 VRChat。系统不希望 LLM 一句话理解错就开始乱跑。
所以 autonomy 默认需要手动 arm;过一段时间会过期;世界状态太旧或 safety 不通过时,导航停止。
专业版:Autonomy gate 的安全语义
默认配置 manual_arm = true,session_ttl_minutes = 30。Autonomy controller 不绕过 scheduler / safety layer。目标执行还应检查 world state freshness、confidence、driver conflict、emergency stop 等条件。
这是一种 capability gating:让 high-level Agent “可以提出 autonomy goal”,但真正 actuator permission 由 runtime state 控制。
11. Body Awareness:为什么 AI 还需要“知道自己现在身体在干嘛”?
展开:Body Awareness / Proprioception解释 AI 如何获得“自己身体现在是什么状态”的可靠来源。
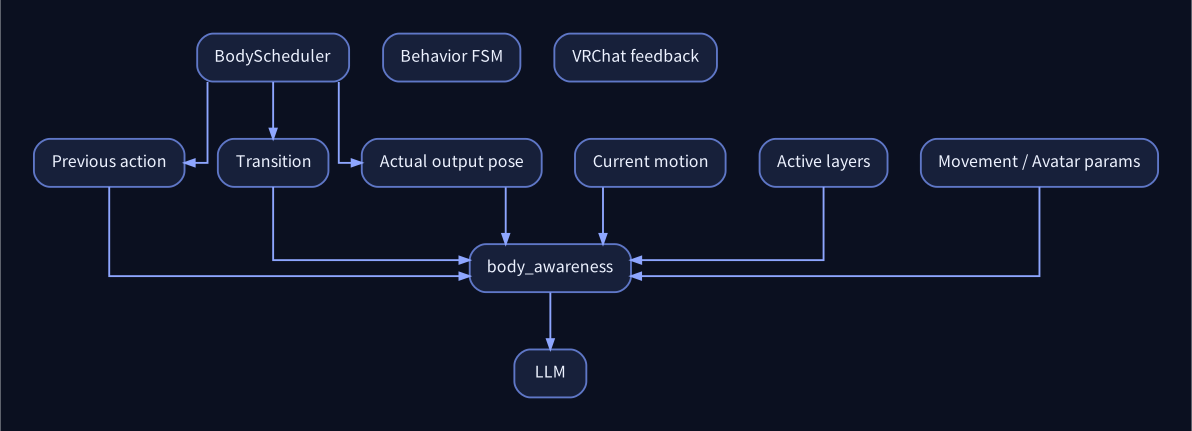
技术资源:SVG · PNG · Mermaid 源码
小白版:聊天记录不能当成身体状态
LLM 可能刚才说过:“我在挥手。”
但两秒后挥手已经结束了。如果它继续只读聊天历史,就可能产生错觉。
所以系统有一个 body_awareness:直接问 scheduler “你现在真实在做什么”。
就像人闭上眼也能感觉自己的手大概在哪里,这叫 proprioception(本体感觉)。
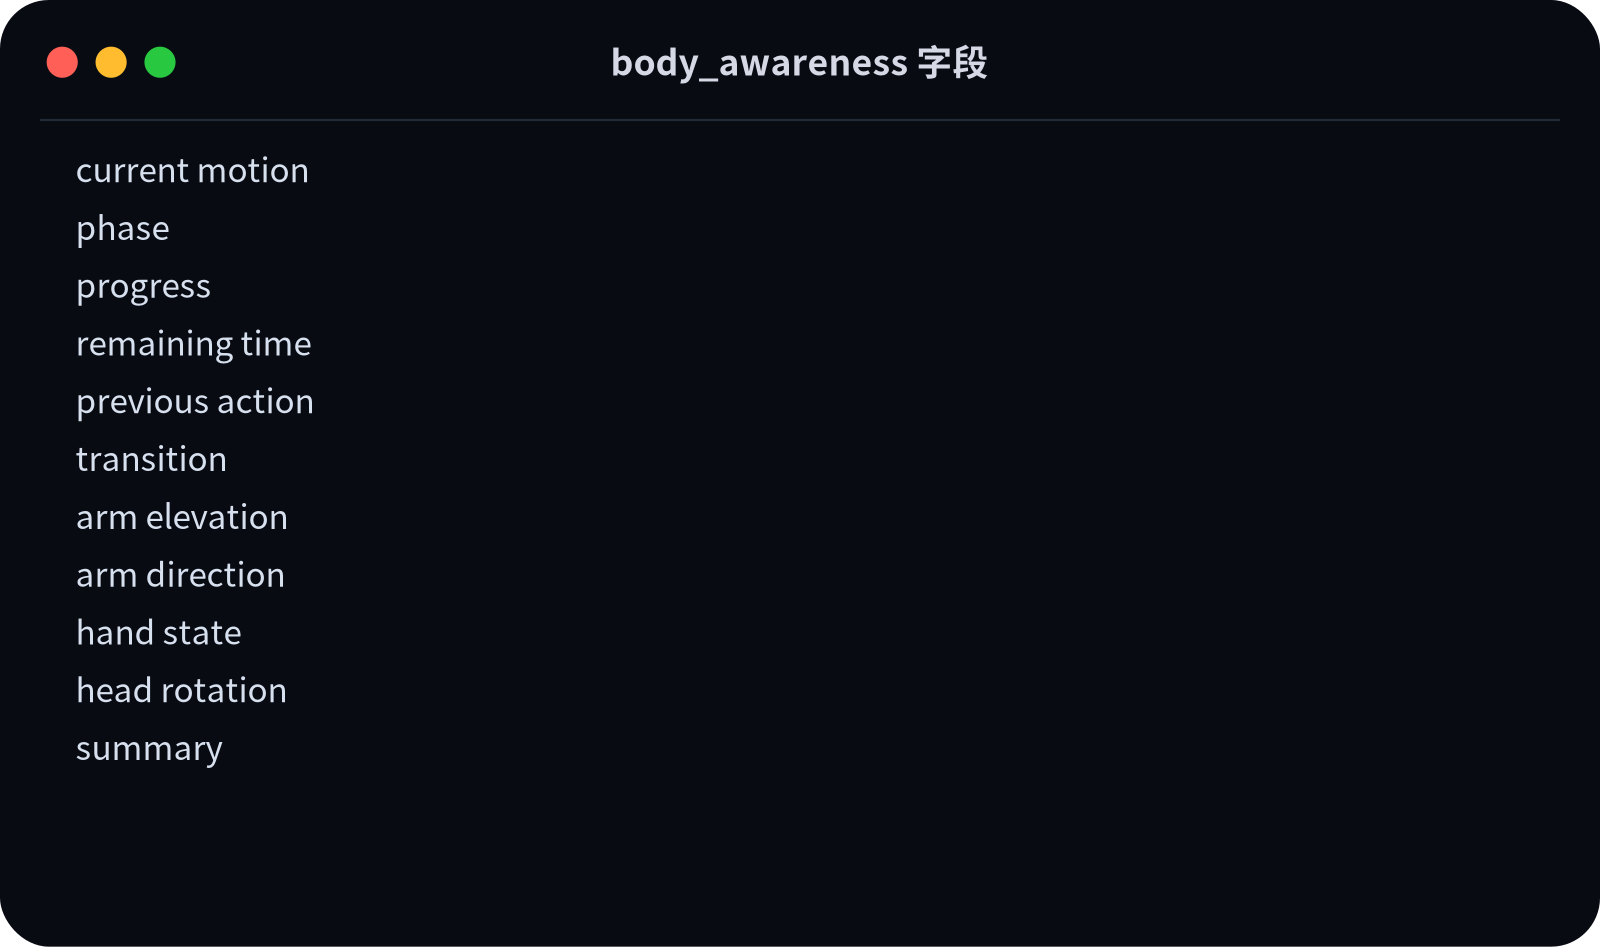
专业版:body_awareness 的 runtime-grounded fields
body_awareness 可暴露:
- current motion / source / phase / progress;
- elapsed / remaining time;
- previous action;
- transition;
- arm elevation / direction / extension;
- hand state / grip;
- head rotation;
- behavior layers;
- VRChat OSC motion / parameter feedback;
- natural-language summary。
每个动作返回的 target pose 只是 intention,completion_confirmed=false 时不能当作实际完成。回答“我现在是不是还在挥手”应查询 runtime awareness,而不是复述之前的 tool call。
到这里,桌面方案已经形成了完整闭环:看 → 形成实体 → 导航 → 动作 → 反馈 → 再看。但现在必须正面面对它的天花板:它看到的是 2D 屏幕,不是真正的 3D 世界。 只有理解这个瓶颈,后面的 World-Native 才不会显得突然。
展开:本节技术档案(3 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
展开:WorldState 实体字段列出 WorldState entity 的关键字段。
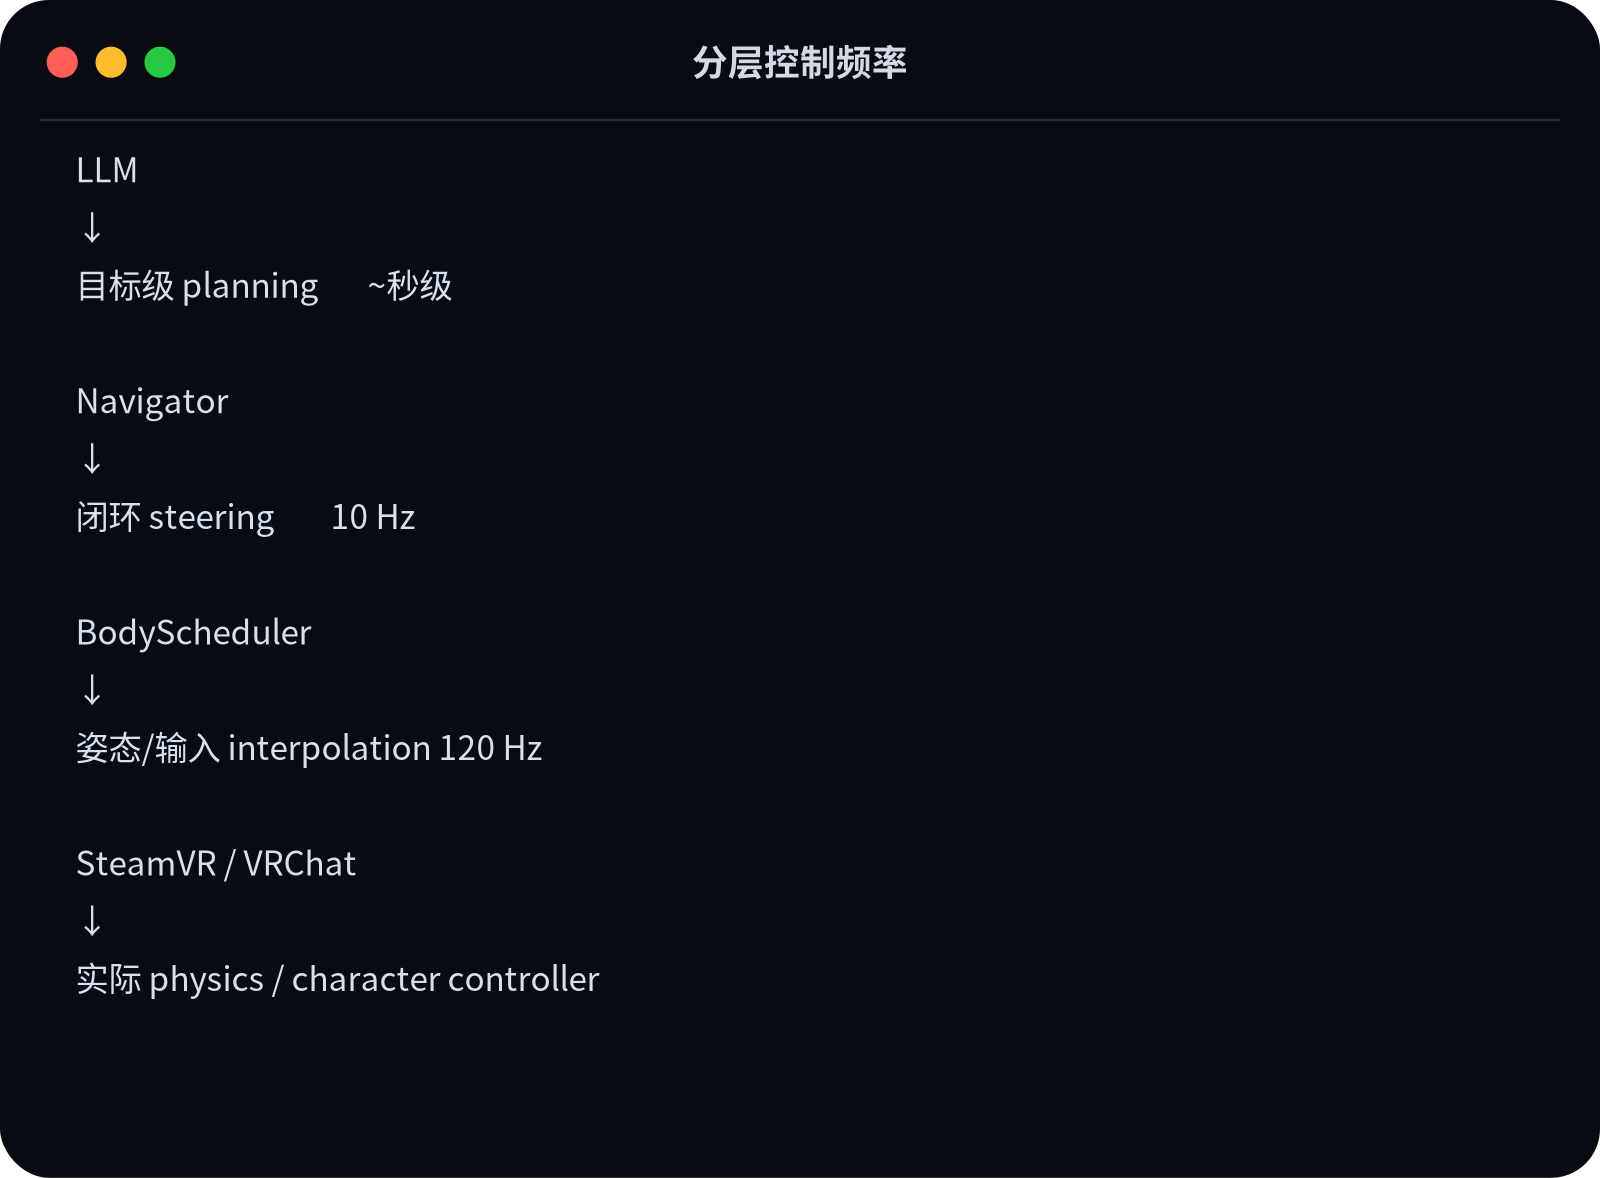
展开:分层控制频率一屏展示四层不同时间尺度。
这张终端图想证明什么?
一屏展示四层不同时间尺度。
小白版
LLM想目标、Navigator修方向、Scheduler跑身体、VRChat执行物理
展开专业版
multi-rate control是整套架构稳定性的关键。
原始终端内容:
1 | |
展开:body_awareness 字段列出 proprioception 返回给 LLM 的主要字段。
这张终端图想证明什么?
列出 proprioception 返回给 LLM 的主要字段。
小白版
告诉AI自己现在做什么、做到哪、手头朝哪
展开专业版
runtime state优先于chat history,支持relative command grounding。
原始终端内容:
1 | |
12. 当前桌面 AnyDance 路线最大的瓶颈:它没有真正的 3D 世界模型
小白版:它像拿着摄像头走路,不像拿着室内地图
现在的猫娘可以看到:“右边有个人”,也可以根据目标变大判断“我在靠近”。
但它并不知道:
- 那堵墙在 3D 空间里的准确位置;
- 墙后面有没有路;
- 房间和房间怎么连;
- 某个物体的真实世界坐标;
- NavMesh 上哪条路可走。
所以它擅长的是:
看见人 → 转过去 → 往前走 → 持续修正。
不擅长的是:
“绕过这堵墙,从楼梯上二楼,在另一个房间找到目标。”
这不是“LLM 不够聪明”,而是感知输入根本没有提供足够的 3D 几何信息。
展开:当前缺失的 3D world-model 能力
当前没有通用 depth、SLAM、collision map、NavMesh、VRChat world object API。因而“绕到墙后”这类需要 global spatial planning 的请求会返回 unsupported_spatial_navigation,而不是虚构完成。
这是一个很重要的设计优点:明确 unknown / unsupported,比让 Agent 伪装成功更可靠。
抓取也有同样的“可观测边界”
展开:为什么 object_held 必须是 unknown
插件可以知道:手已经移动到目标位置、grip input 已经发送。
但通用 VRChat OSC 并没有一个 universally available API 告诉插件:某个 Pickup 现在是否真的 attach 到这只手。所以 runtime 不应该编造 object_held=true,而应保持 unknown。
这体现了整个项目非常重要的一条 agent engineering 原则:只把真正观测到的事实当成事实。
当前也没有完整的 VRChat 语音输出链
展开:文字聊天已接通,但虚拟麦克风链尚未实现
N.E.K.O 本体可以有 TTS,但当前 VRC Body 主线里没有通用 N.E.K.O TTS → virtual microphone → VRChat voice runtime。现有可确认的交流路径主要是 /chatbox/input。
到这里我们终于可以自然地提出一个问题:如果 2D 屏幕几何是瓶颈,那能不能不要从屏幕猜,直接让 AI NPC 生活在 Unity 世界里,拿到真正的 NavMesh、Raycast 和世界坐标? 这就是 YUI World-Native 路线出现的原因。
展开:本节技术档案(1 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
13. 为什么仓库里又出现了一套 YUI World-Native NPC?
技术资源:SVG · PNG · Mermaid 源码
小白版:从“扮演一个 VR 玩家”变成“世界里真正有一个 NPC”
AnyDance 路线想做的是:
让猫娘看起来像一个正常 VRChat 玩家,可以进普通世界。
World-Native 路线做的是另一件事:
在你自己制作的 VRChat World 里,直接放一个 Unity/Udon NPC。
一旦 NPC 真正在 Unity 场景里,它就不必从像素猜“墙在哪里”。世界本身就能告诉它:
- 自己的 world coordinate;
- 玩家坐标;
- NavMesh;
- Raycast 是否被墙挡住;
- Trigger / Touch collider;
- Animator / prefab state。
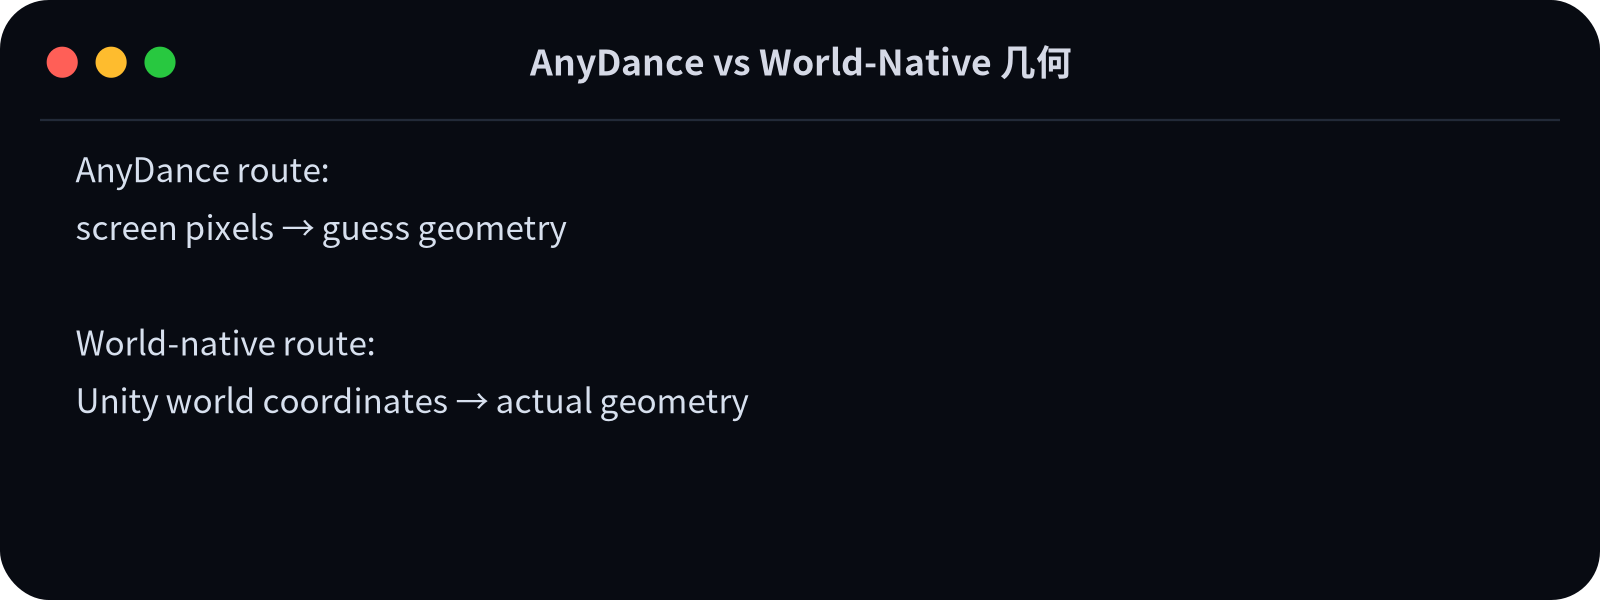
这就是为什么 “AnyDance vs World-Native 几何” 必须放在这里,而不是文章前面突然出现:它是为了解决上一节刚刚暴露出的 3D 感知瓶颈。
专业版:两条路线解决的是不同环境约束
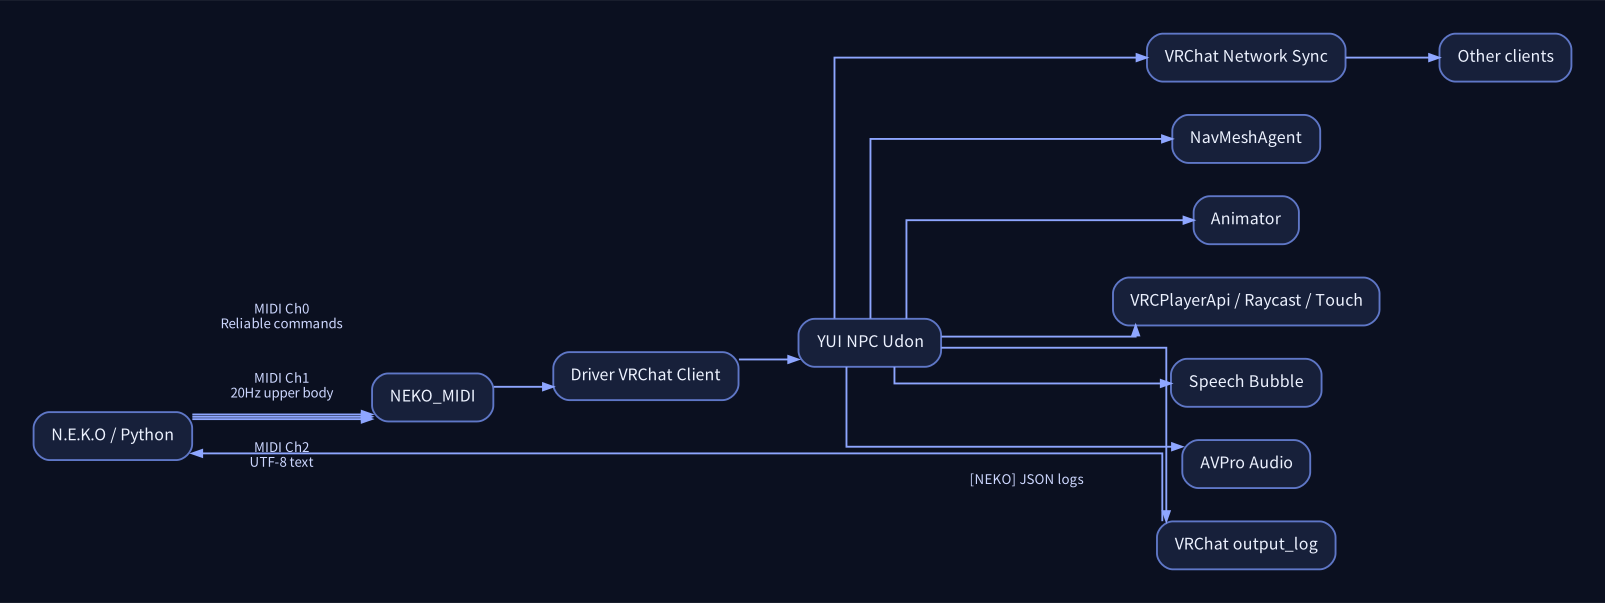
World-native 设计使用 Unity/Udon 世界内 runtime,协议文档定义 Python/N.E.K.O ↔ VRChat client / Udon 的命令、上半身、文本与 telemetry 通道。世界内可以使用 NavMeshAgent、Physics.Raycast、VRCPlayerApi、collider trigger、Animator、network sync 等 native information。
这将 perception 从“screen-space inference”变成“world-space state”。
关键代价:它不是任意 VRChat world 的通用 player agent。World 必须预先放置 prefab、Udon logic、NavMesh 等支持设施。
World-Native 的 Prefab 里实际有哪些组件?
展开:YUI NPC Prefab 结构
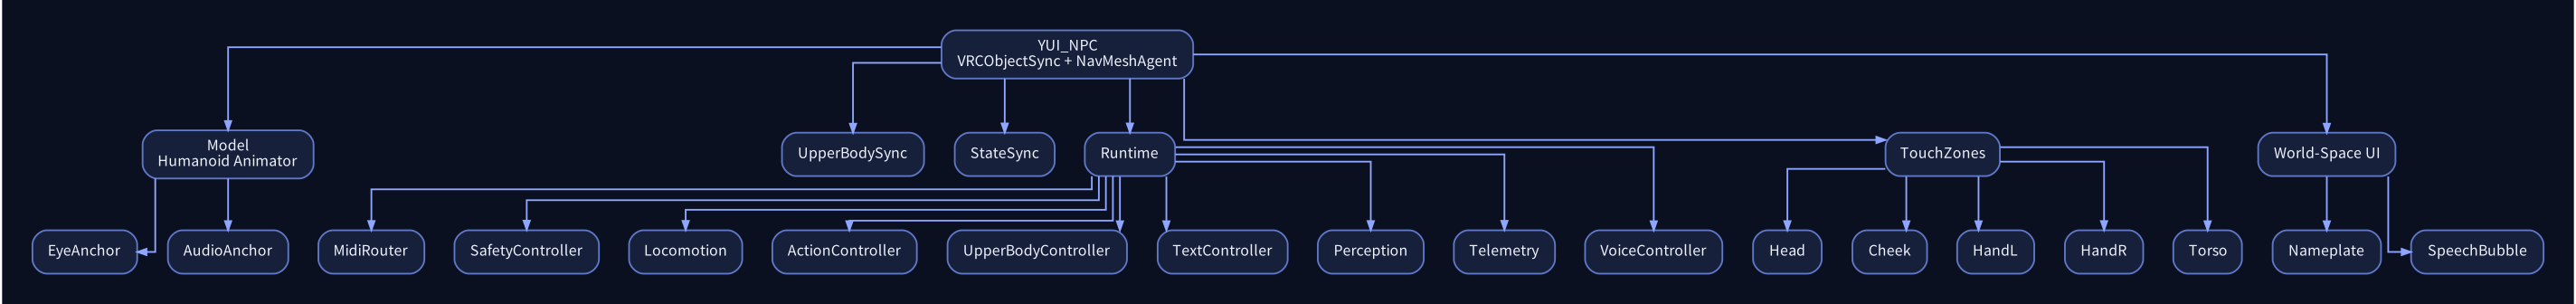
技术资源:SVG · PNG · Mermaid 源码
小白版:把它当成一个“自带大脑接口、腿、手、眼睛、碰撞感知和对话气泡的 NPC 机器人”。
专业版:root 侧包含 VRCObjectSync / NavMeshAgent,runtime 下拆 MidiRouter、SafetyController、Locomotion、ActionController、UpperBodyController、TextController、Perception、Telemetry、VoiceController 等职责;触摸区域通过 colliders 划分头、脸、手、躯干等交互区。
为什么 World-Native 的几何能力更强?
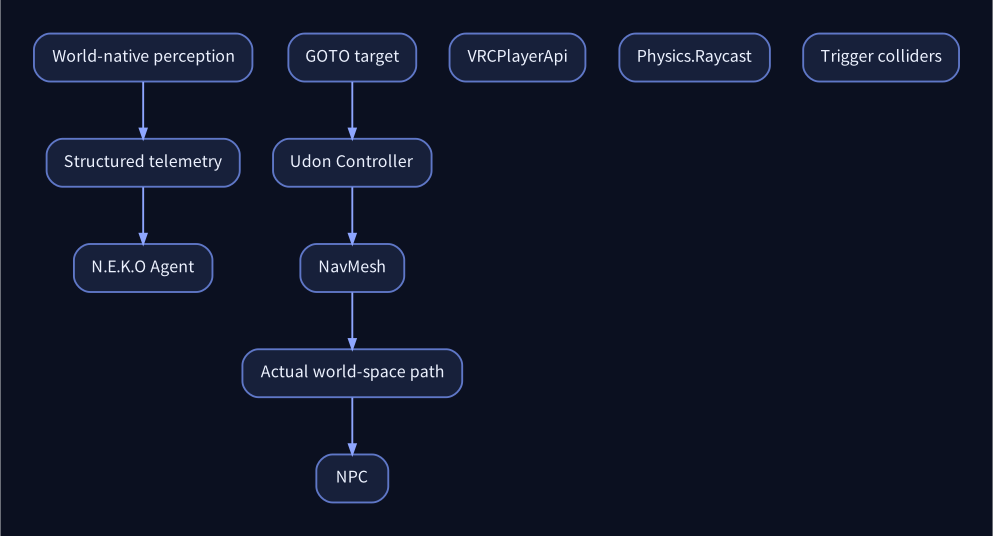
技术资源:SVG · PNG · Mermaid 源码
小白版:一个是在“看照片猜距离”,一个是“直接拿场景地图”
AnyDance 桌面路线:
screen pixels → 猜目标方向/大小 → 反应式移动
World-native:
Unity world coordinates + NavMesh + Raycast → 真正空间路径
所以复杂导航上,World-native 天生更有优势。
但它并不是“全面更好”,因为它失去了最重要的泛化能力:不能随便进入别人做的普通 world,就自动获得这些 world-native API。
专业版:Geometry / observability trade-off
AnyDance route 的 agent identity 接近普通 player,环境兼容性强,但观测主要依赖 screen + OSC;World-native route 的 agent 是受控 world entity,几何可观测性强,但 environment contract 强。
因此二者是两个不同 Pareto point:
- AnyDance:environment generality ↑,world-state observability ↓;
- World-native:world-state observability ↑,environment generality ↓。
仓库 plugin.toml 还明确标记 AnyDance/YOLO 身体方案与 yui_npc_controller 冲突,不能简单同时启用。
两条路线现在终于都讲清楚了。最后一步不是再列模块,而是把它抽象成一个更通用的观点:这其实是一个完整的 embodied-agent stack。
展开:本节技术档案(1 项)不打断主线:端口 / 字段 / 优先级 / 状态机证据
展开:AnyDance vs World-Native 几何作为引出World-Native的几何对比。
这张终端图想证明什么?
作为引出World-Native的几何对比。
小白版
一个看像素猜位置,一个直接拿Unity坐标
展开专业版
screen-space inference vs world-space authoritative state。
原始终端内容:
1 | |
14. 把它抽象以后:这其实是一个标准的 Embodied Agent
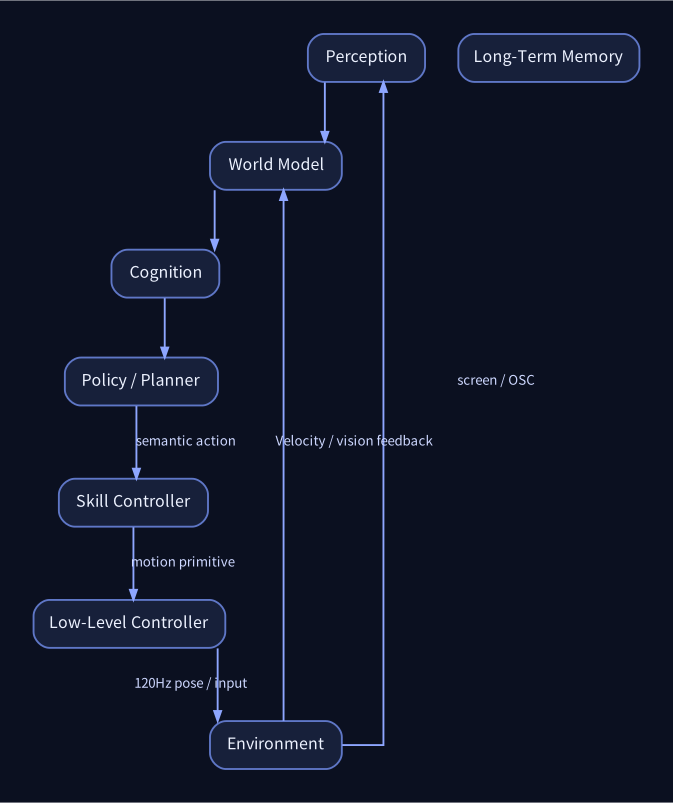
技术资源:SVG · PNG · Mermaid 源码
小白版:一个真正“有身体”的 Agent,需要的不只是 LLM
如果一个 AI 只会聊天,LLM 本身就能完成很多事情。
但只要它要在世界里行动,就必须回答六类问题:
- 我看到了什么? → Perception
- 世界里有哪些稳定对象? → World Model
- 我想做什么? → Cognition / Planner
- 这个目标应该拆成什么动作? → Skill / Behavior
- 动作怎么平滑、安全执行? → Low-level Controller
- 我真的做到了吗? → Feedback / Proprioception
N.E.K.O VRChat 插件恰好把这六层几乎都实现了一个版本。
它最有研究价值的地方,不是“VRChat 很酷”,而是它展示了:怎样让一个语言模型在不承担实时控制的情况下,可靠地控制一个持续变化的虚拟身体。
专业版:模块映射
| Embodied Agent 概念 | 当前项目对应 |
|---|---|
| Perception | DXcam/MSS + local detector + VLM + OSC |
| World Model | WorldStateStore / stable entity IDs |
| Memory | N.E.K.O memory |
| Cognition | N.E.K.O Core/Assist model + Agent |
| Skill interface | body_* / vrc_* semantic tools |
| Behavior arbitration | BehaviorStateMachine |
| Local planner | Navigator |
| Low-level controller | BodyScheduler |
| Actuator | AnyaDance OpenVR virtual devices + OSC |
| Proprioception | body_awareness + driver telemetry + velocity feedback |
| Environment | VRChat / SteamVR / optional world-native Unity |
该架构的核心是 separation of concerns + multi-rate control + observation-grounded state。
15. 最后再回到一张图:完整数据流到底是怎么跑的?
技术资源:SVG · PNG · Mermaid 源码
小白版:从一句“去跟他打招呼”完整走一遍
假设你说:
“去右边那个人旁边,跟他打个招呼。”
完整过程可以这样理解:
- N.E.K.O 理解语言:知道“右边那个人”是目标,“打招呼”是意图;
- 视觉找目标:桌面画面里 detector 找到候选,必要时 VLM 确认身份;
- World State 固定目标:把它变成稳定 entity;
- Navigator 开始闭环走路:10Hz 看目标在哪,持续修正方向;
- BodyScheduler 120Hz 发输入:通过 AnyaDance 虚拟控制器推动 VRChat;
- OSC 检查实际速度:发现撞墙就修正,目标丢失就停;
- **到达后 LLM 发
greet**; - Behavior 检查动作冲突;
- Scheduler 平滑挥手;
- body_awareness 告诉 Agent 动作是否仍在进行。
这才是“一句话控制 VRChat”背后真正的系统复杂度。
专业版:全栈频率总结
多频率设计不是实现细节,而是整套架构的核心:
- 模型做低频、不确定、语义强的工作;
- 本地算法做高频、确定、实时的工作;
- perception 以 freshness 为第一目标;
- actuator feedback 不与“命令已发送”混为一谈。
16. 这套实现真正的优点和短板是什么?
优点 1:LLM 没有被错误地当作实时控制器
这是最正确的架构选择。模型负责 intent,scheduler 负责 120Hz;两者各做擅长的事情。
优点 2:它很重视“事实和意图的区别”
accepted=true ≠ driver received ≠ avatar moved;grip sent ≠ object held。不能观测的就保持 unknown。
对 Agent 来说,这是比“动作种类多”更重要的可靠性基础。
优点 3:传统视觉和 VLM 分工合理
高频 track 用 detector,开放语义用 VLM,语义识别后绑定稳定 ID。这比每一帧都把截图塞给大模型高效得多。
优点 4:AnyDance 方案有很强的普通 VRChat 泛化潜力
它通过虚拟 SteamVR 设备扮演普通玩家,不要求目标 world 专门配合。
短板 1:当前桌面方案缺少真正 3D geometry
复杂空间规划能力受限,这是从 2D screen route 天然带来的信息瓶颈。
短板 2:视觉假阳性和镜像/菜单问题仍然棘手
桌面像素会同时包含 UI、镜子、缩略图、装饰物。单纯 person detector 无法稳定等价于“世界里真实玩家”。
短板 3:通用交互结果难以确认
VRChat OSC 并不是完整 world API,因此 Pickup attachment、世界物体状态等无法普适观测。
短板 4:系统工程复杂度高
VMC、WebSocket、OSC、UDP、OpenVR driver、capture、VLM、world state、navigator、scheduler 多层叠加,部署和诊断门槛高。
短板 5:虚拟 SteamVR driver 有使用边界
AnyaDance 自身明确提示 online game / anti-cheat / Terms of Service 风险,使用时应限制在授权测试环境并自行评估平台规则。
17. 一句话总结
如果只记住一句话:
N.E.K.O 是脑和人格;VMC 把桌宠身体动作送出来;Behavior FSM / BodyScheduler 是小脑;AnyaDance / SteamVR 是运动神经;VRChat OSC 是反馈神经;DXcam / detector / VLM 是眼睛;World State 把“看到的东西”变成可持续操作的世界对象。
而 YUI World-Native 并不是突然出现的第二套“更高级方案”,它是对桌面路线核心限制——缺少真实 3D world geometry——的一种结构性回答。
因此真正值得关注的不是“AI 会不会在 VRChat 里挥手”,而是这个项目正在探索一个更普遍的问题:
如何让 LLM 拥有身体,但不把实时控制、物理反馈和世界事实交给 LLM 幻想。
附录:端口、模块与安全层速查
这一节不放叙事,只放工程上真正会被反复查的东西:后端模块拆分、端口拓扑、遥测与四层安全。默认折叠,需要时再展开。
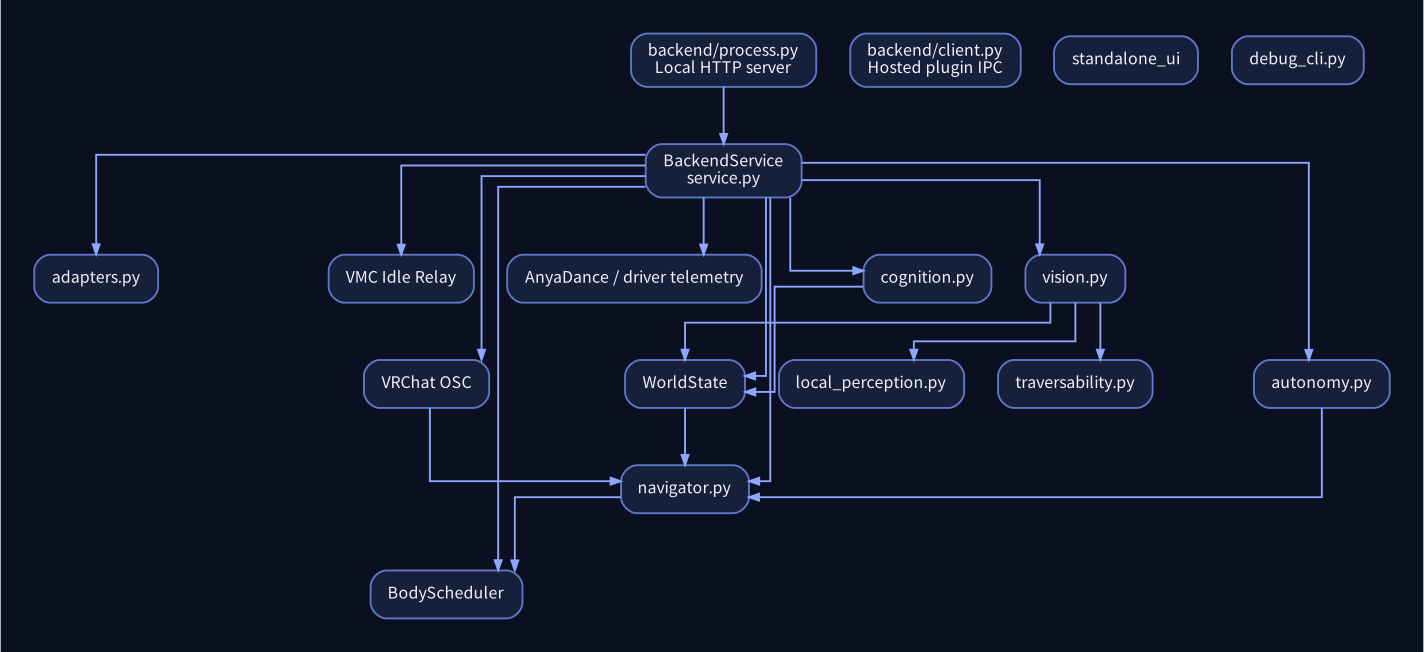
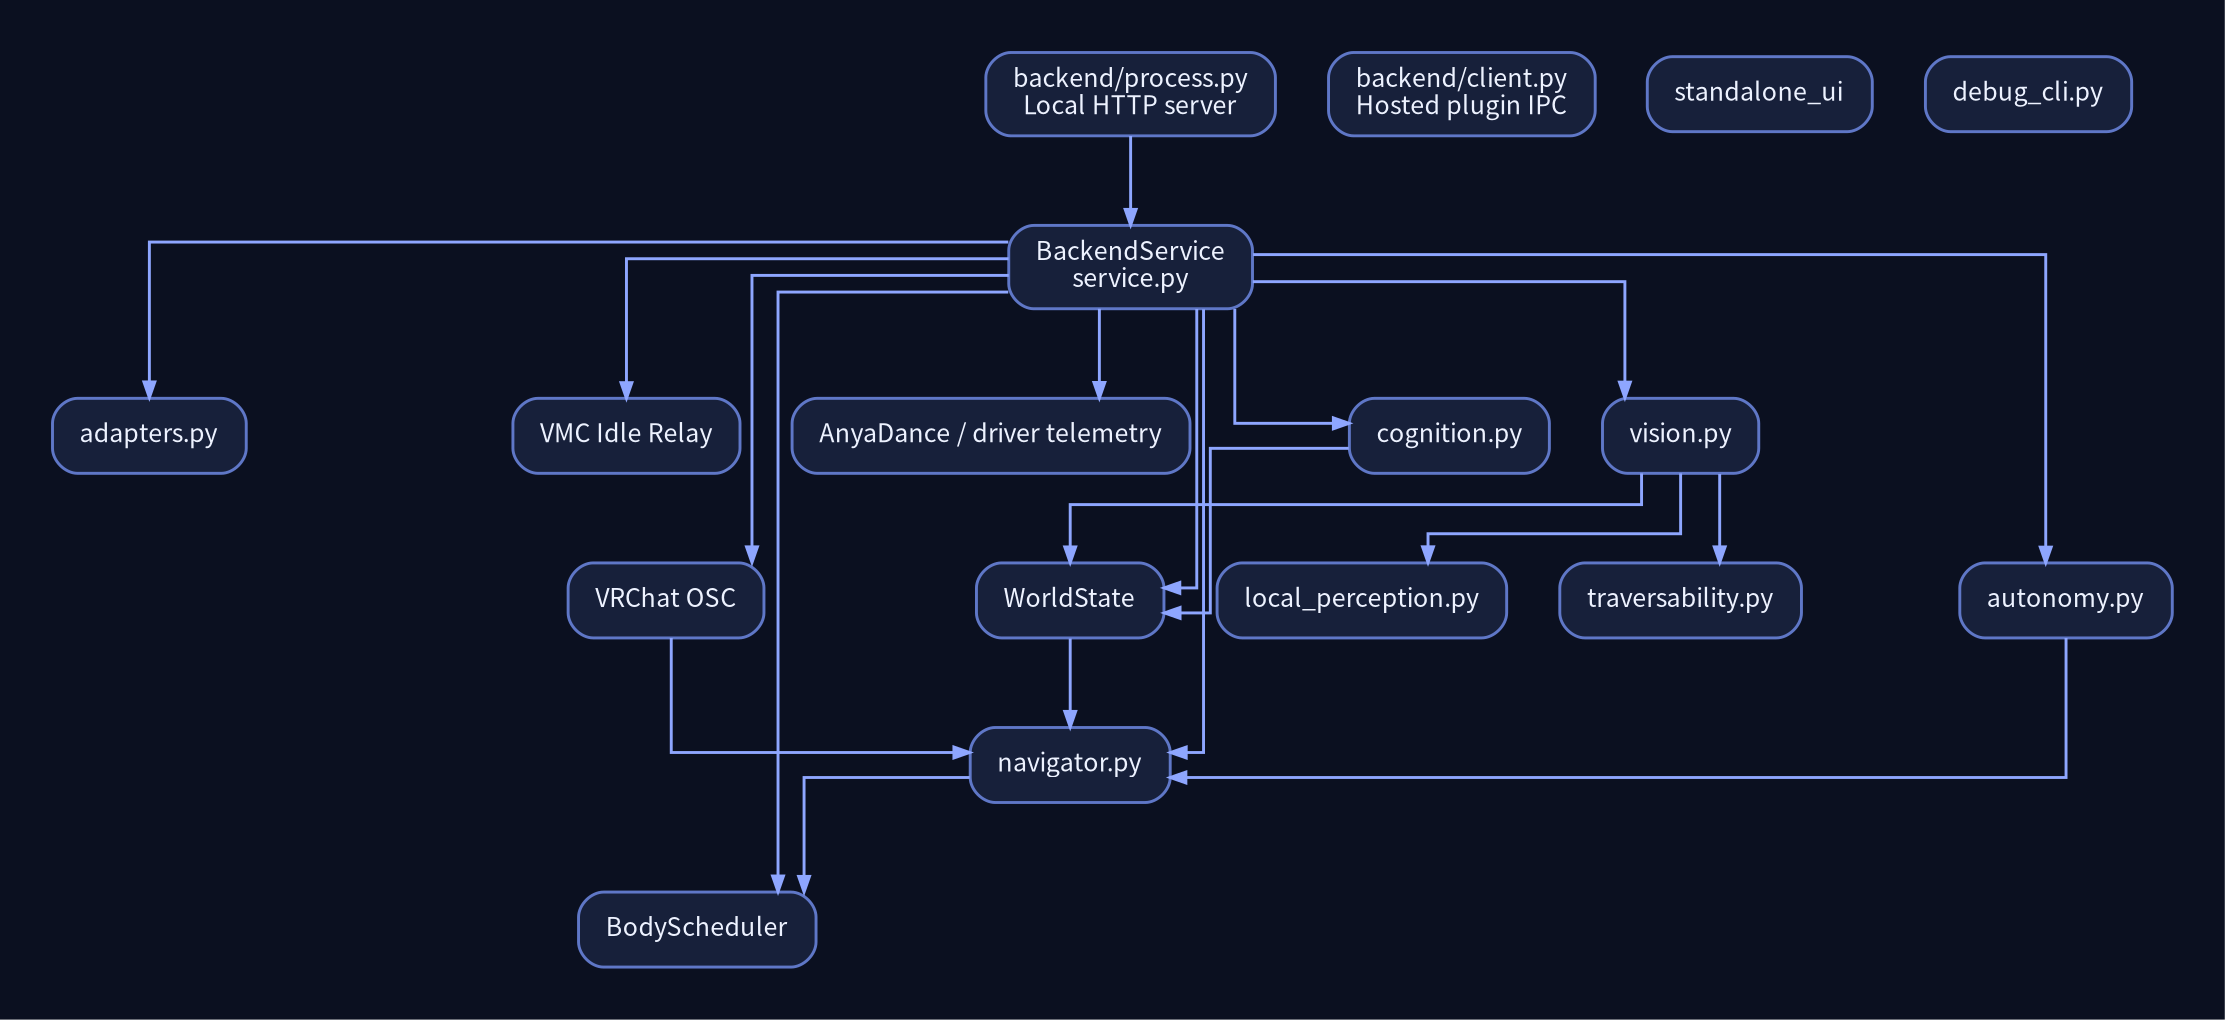
展开:Backend 模块拆分解释独立 backend 内部不是一个大循环,而是多个职责明确的模块。
技术资源:SVG · PNG · Mermaid 源码
为什么这张图会出现在这里?
解释独立 backend 内部不是一个大循环,而是多个职责明确的模块。
小白版
把身体系统拆成“动作、眼睛、地图、导航、安全、网络”等小部门,各自做一件事。
举个例子: Vision 坏了不应该让 OSC 发包代码也变得不可维护;Navigator 只读 WorldState,不直接写 detector。
优点: 可测试、可替换、故障定位清楚。
缺点 / 代价: 接口数量多,跨模块状态更复杂。
展开专业版:模块、参数与技术取舍
BackendService 组合 adapters/Scheduler/OSC/VMC/driver telemetry/WorldState/Vision/Navigator/Autonomy/Cognition;process/client 构成 hosted plugin 与 backend 的 IPC 边界。
具体参数 / 协议: 各 worker 运行频率独立;body 120Hz、nav 10Hz、capture约10Hz/配置、VLM按需。
技术层面的优劣: 模块化适合长期演进,但需要严格 contract 与 thread/process ownership。
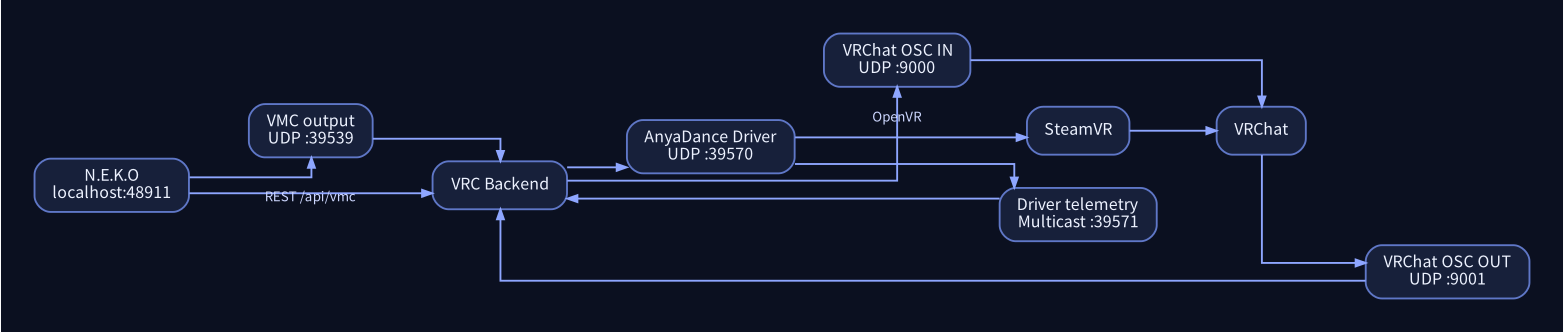
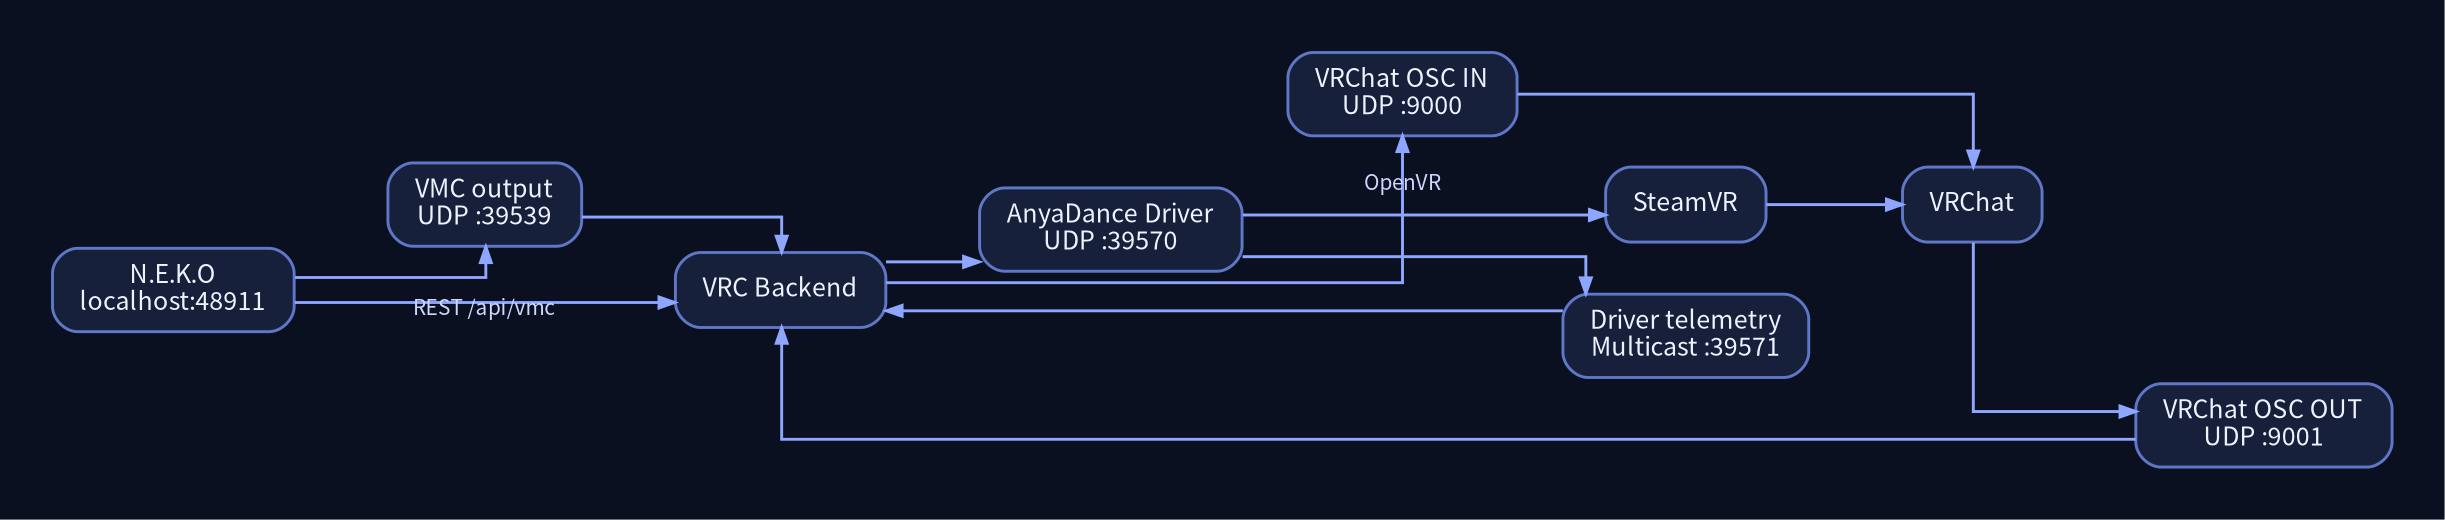
展开:网络 / 端口拓扑给部署和排障提供一张“每个端口是谁和谁说话”的地图。
技术资源:SVG · PNG · Mermaid 源码
为什么这张图会出现在这里?
给部署和排障提供一张“每个端口是谁和谁说话”的地图。
小白版
如果角色不动,先看是哪一段断了:N.E.K.O→VMC、插件→AnyaDance、SteamVR→VRChat,还是 VRChat→OSC 回传。
举个例子: 39539 被别的 VMC 接收器占用时,待机骨骼链就会出问题;9001 被路由器独占时,反馈会消失。
优点: 排障直接。
缺点 / 代价: 端口多,用户环境冲突概率高。
展开专业版:模块、参数与技术取舍
列出 control plane/data plane:48911 HTTP、39539 VMC UDP、39570 AnyaDance command UDP、39571 driver telemetry multicast、9000/9001 VRChat OSC。
具体参数 / 协议: 所有默认绑定 loopback,driver telemetry 使用239.255.39.71 multicast group。
技术层面的优劣: 本机化降低安全暴露,但仍需处理端口独占、路由器转发和多 sender 冲突。
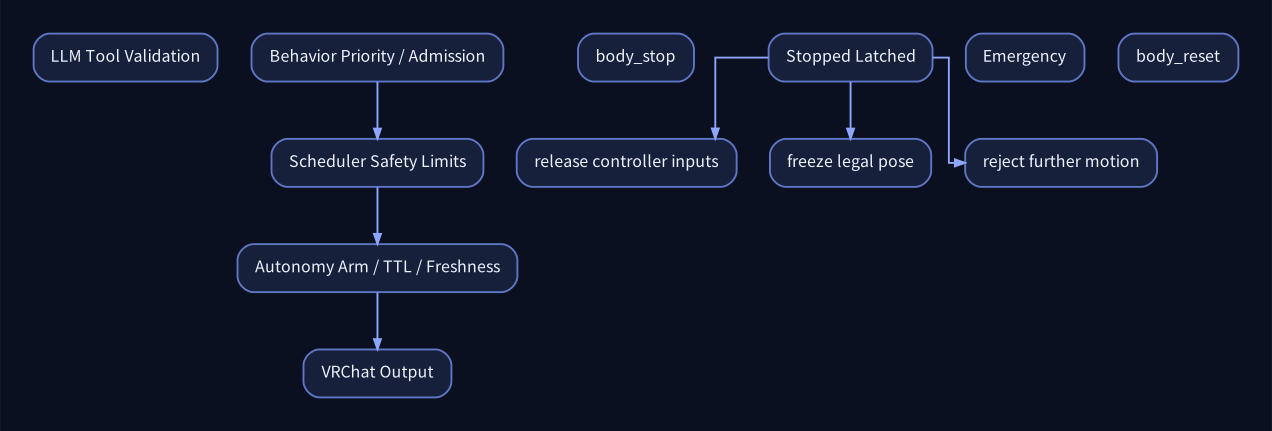
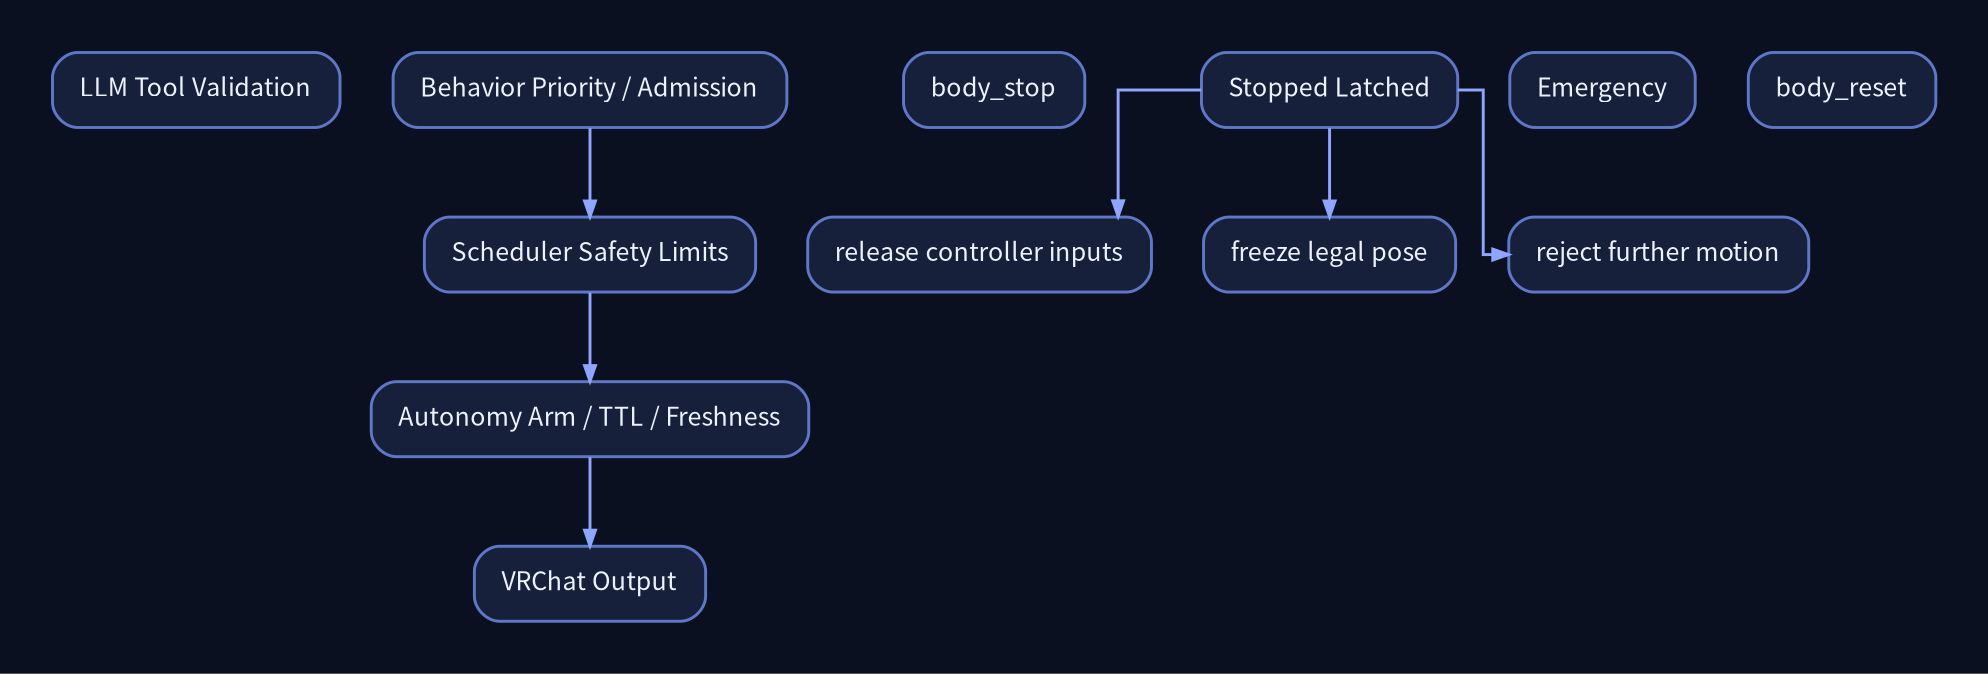
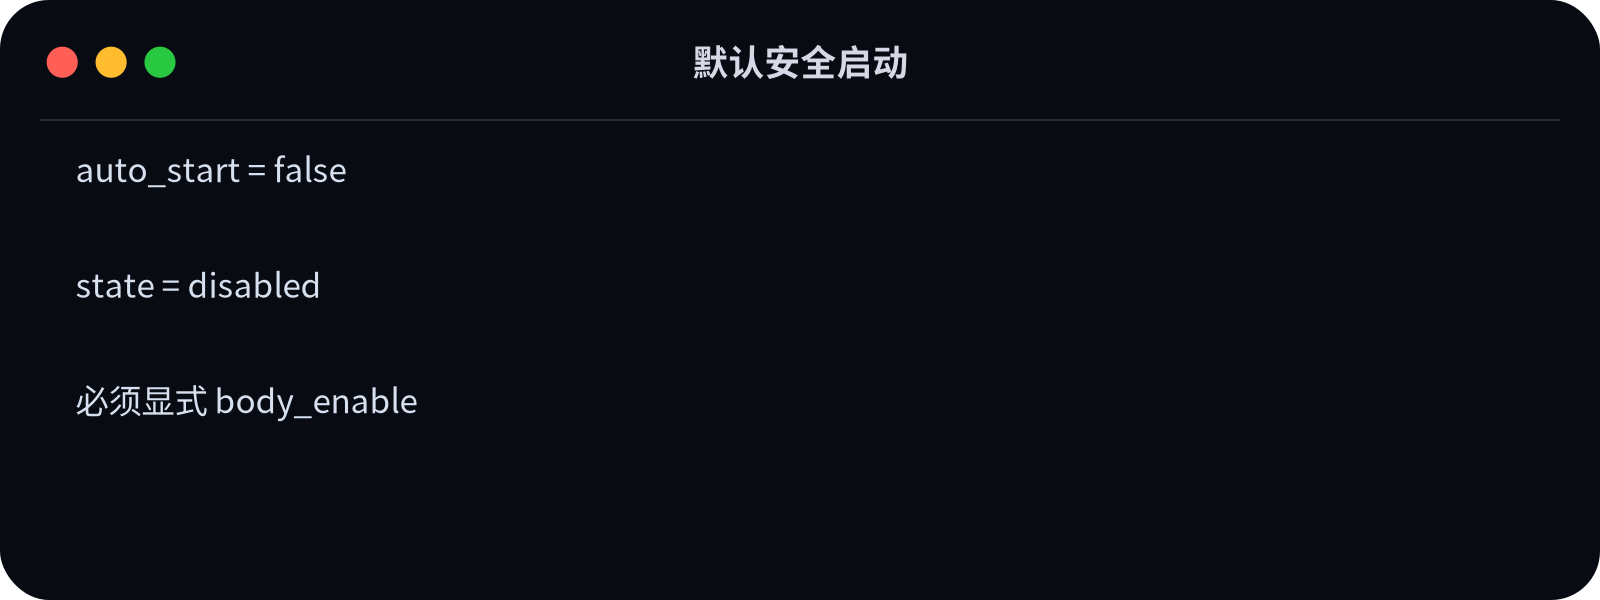
展开:四层安全系统汇总模型工具、行为仲裁、低层限幅和 autonomy gate 四层…
技术资源:SVG · PNG · Mermaid 源码
为什么这张图会出现在这里?
汇总模型工具、行为仲裁、低层限幅和 autonomy gate 四层安全。
小白版
像开车有四道保险:方向盘指令先校验,动作冲突再检查,底层速度/范围有限制,自主驾驶还要单独授权。
举个例子: body_stop 会冻结当前合法姿态、释放控制器输入并锁定后续运动,reset 才恢复。
优点: 单点失误不容易直接变成失控。
缺点 / 代价: 多重 gate 会让失败原因变多,需要 UI 清楚说明。
展开专业版:模块、参数与技术取舍
Tool validation → Behavior admission → Scheduler limits/state latch → Autonomy arm/TTL/freshness;emergency input release 是独立低层保护。
具体参数 / 协议: auto_start=false;启动后 state=disabled;emergency_release_ms=50。
技术层面的优劣: defense in depth 适合具身体 Agent,但会增加状态组合与测试矩阵。
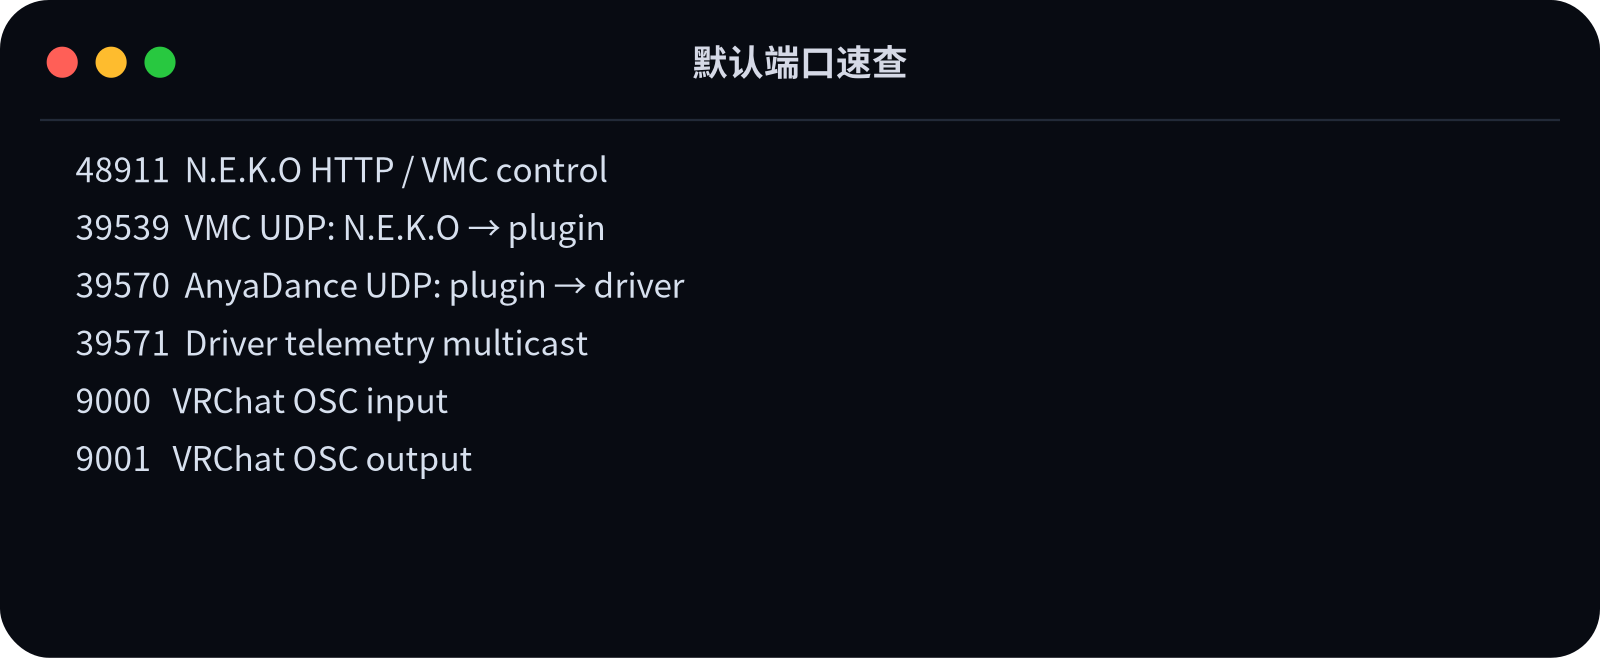
展开:默认端口速查部署/排障速查表。
这张终端图想证明什么?
部署/排障速查表。
小白版
哪段不通就查对应端口
展开专业版
48911 HTTP、39539 VMC、39570 command、39571 telemetry、9000/9001 OSC。
原始终端内容:
1 | |
主要公开来源
- N.E.K.O VRC Body:https://github.com/ggg233m/n.e.k.o_plugin_vrc_body
plugin.toml:https://github.com/ggg233m/n.e.k.o_plugin_vrc_body/blob/master/plugin.toml- Backend README:https://github.com/ggg233m/n.e.k.o_plugin_vrc_body/blob/master/backend/README.md
behavior.py:https://github.com/ggg233m/n.e.k.o_plugin_vrc_body/blob/master/behavior.py- ROADMAP:https://github.com/ggg233m/n.e.k.o_plugin_vrc_body/blob/master/ROADMAP.md
- YUI NPC Unity 接口规范:https://github.com/ggg233m/n.e.k.o_plugin_vrc_body/blob/master/Docs/Protocols/YUI_NPC_Unity%E6%8E%A5%E5%8F%A3%E8%A7%84%E8%8C%83_v1.1.md
- N.E.K.O 主仓库:https://github.com/Project-N-E-K-O/N.E.K.O
- N.E.K.O VMC PR #2463:https://github.com/Project-N-E-K-O/N.E.K.O/pull/2463
- AnyaDance:https://github.com/anyapipira/AnyaDance
- VRChat Community OSC docs:https://github.com/vrchat-community/osc
参数与实现状态基于 2026-09-09 公开仓库快照。后续版本若修改配置,Worker 应优先以仓库当前代码为准,并在页面顶部标注“本文分析快照日期”。
分析快照:2026-09-09 · 本文不保证未来实现一致;参数变化请以 当前仓库源码 为准。